
基本信息
物流方式:快递
商品介紹
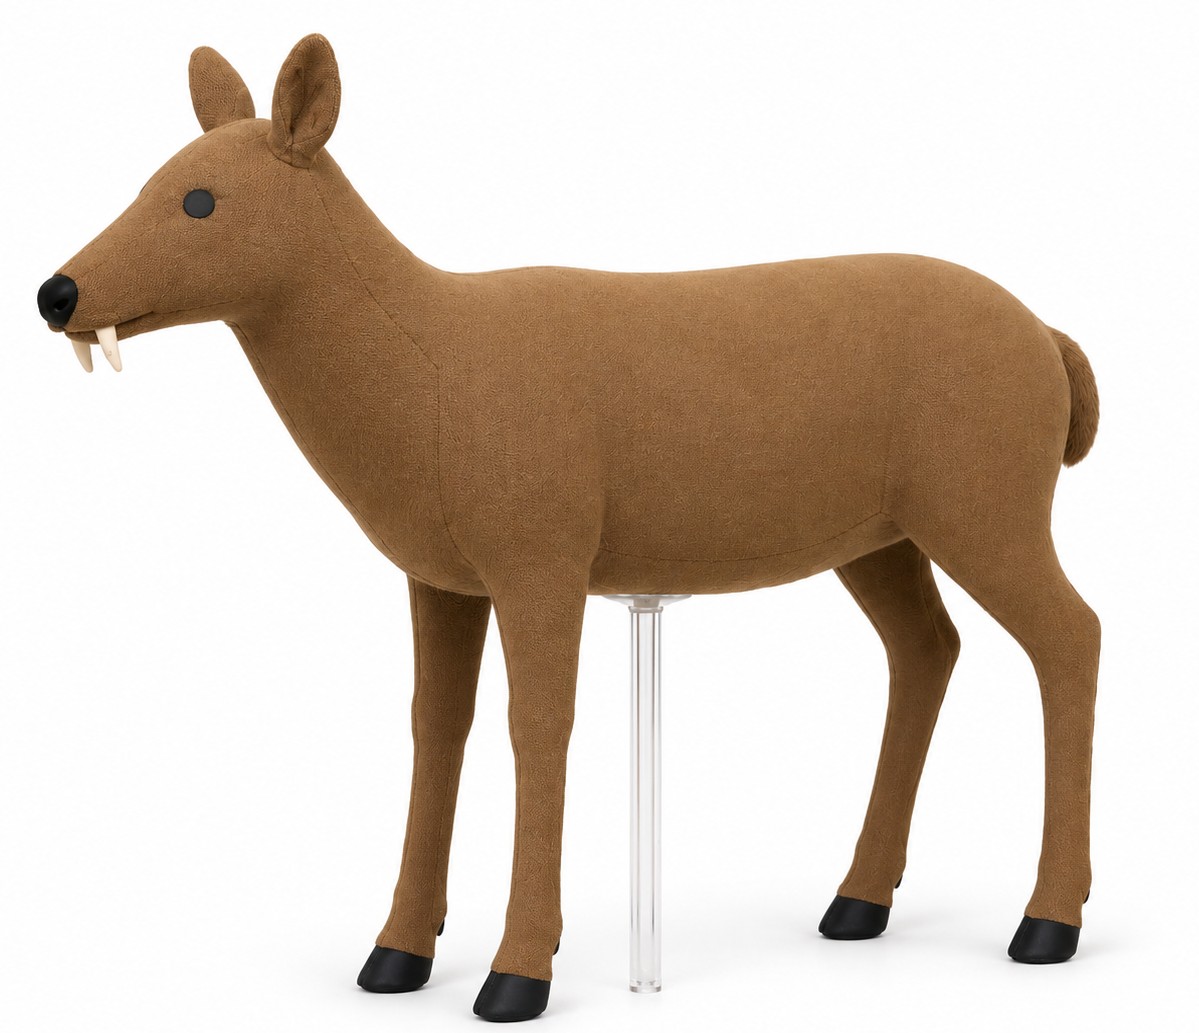
該獐鹿目標是為ADAS、智能駕駛及自動緊急制動(AEB)測試而開發。它重現一隻具有代表性的獐鹿,可能出現在鄉村、郊區或野生動物活躍環境中,靜止不動或穿越車輛行駛路徑。
該目標提供了一個標準化、可重複且可碰撞相容的測試對象,用於環境感知、動物偵測與分類、碰撞風險評估、軌跡預測及主動制動評估。
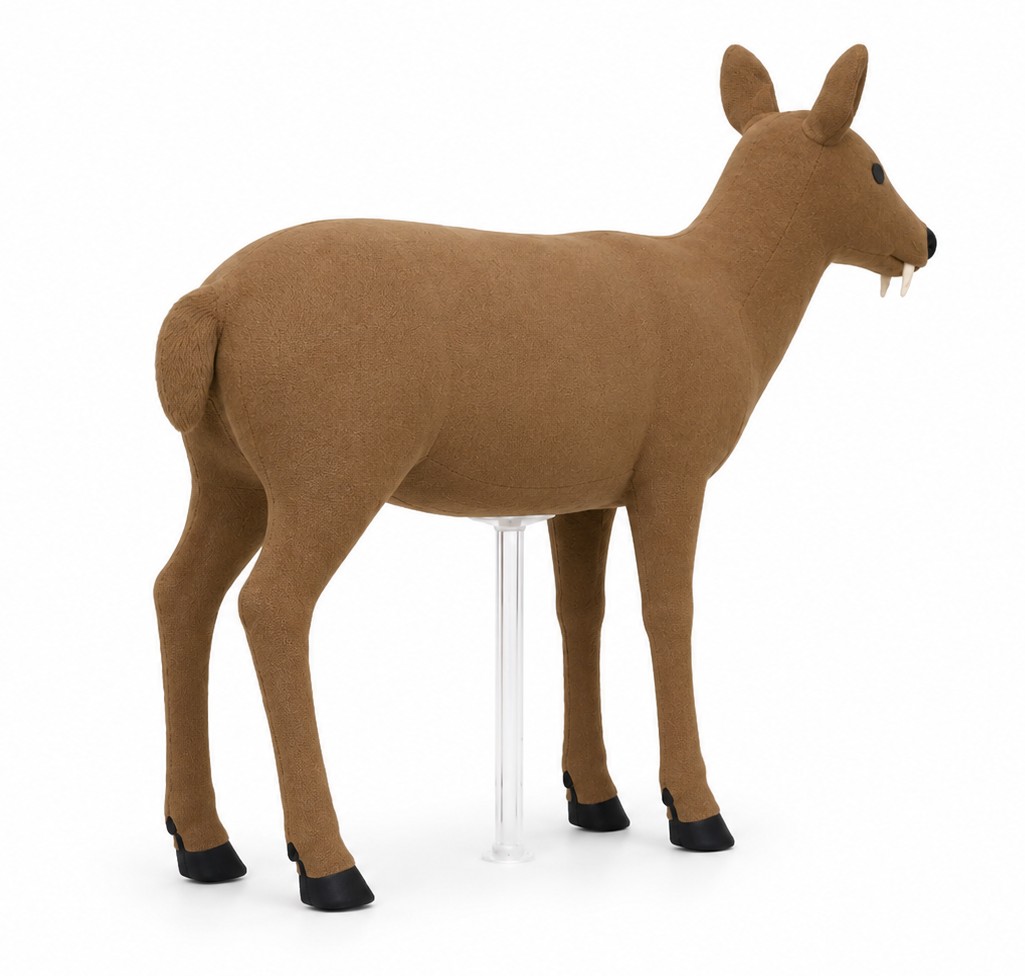
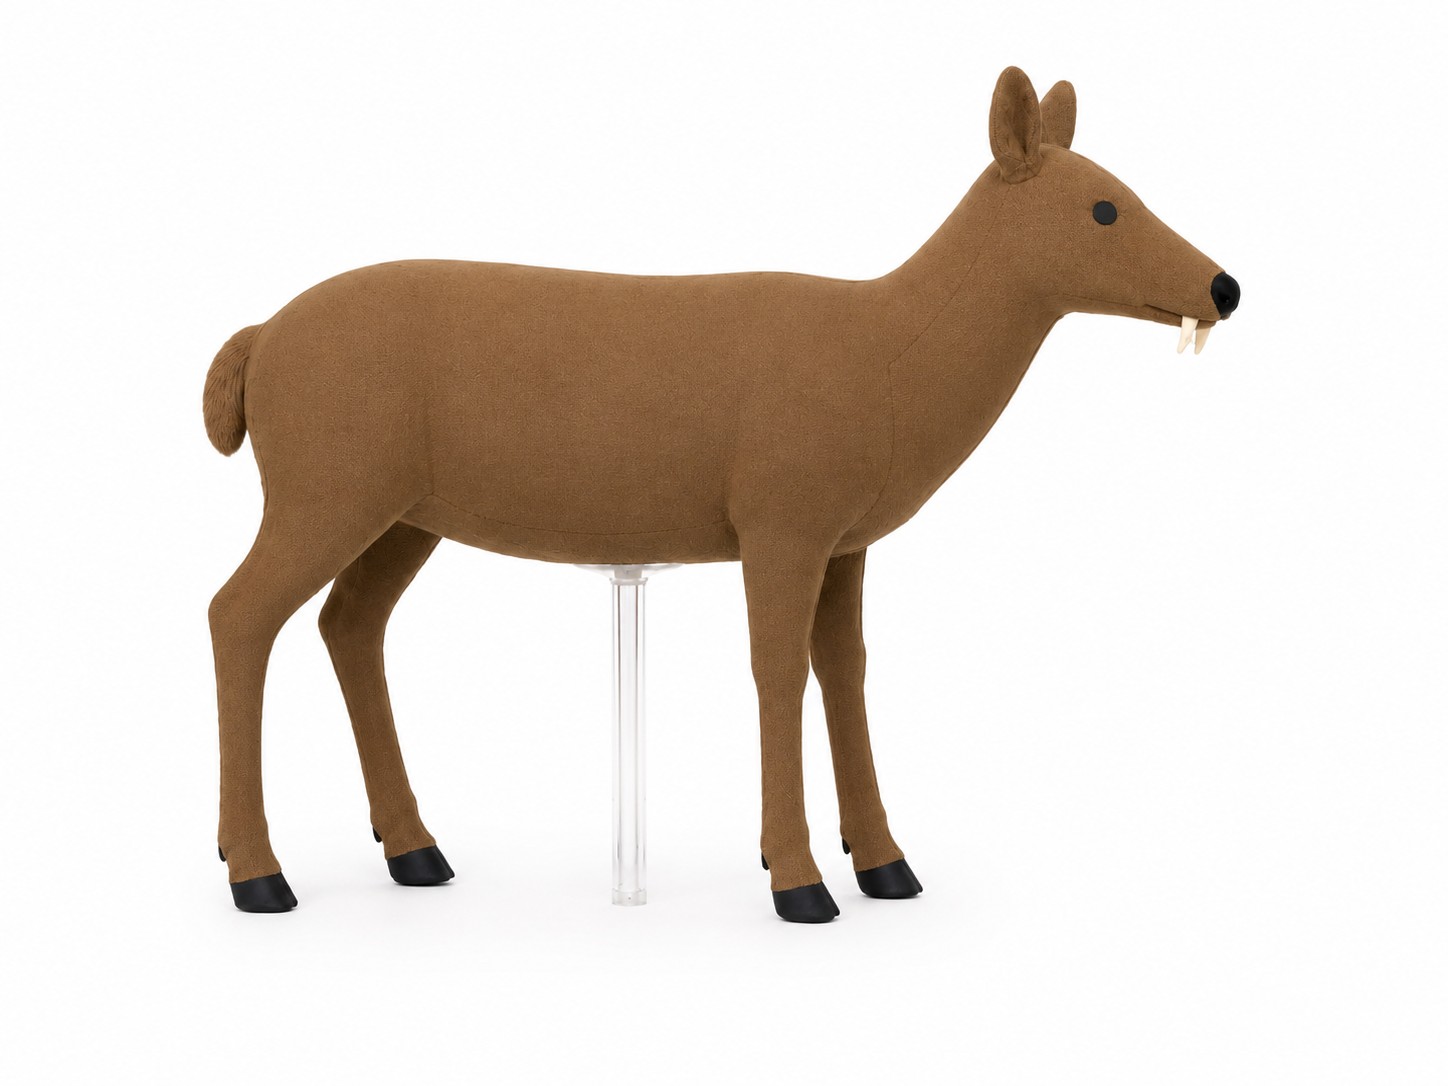
設計約為1:1比例,該目標重現了真實水鹿的代表性幾何形狀與外觀,包括頭部、頸部、軀幹、四條腿、耳朵和尾巴。與傳統展示模型不同,水鹿目標專為汽車感知測試而設計,並可納入適用於攝影機、76–81 GHz 毫米波雷達與光達系統。
輕量、柔軟且模組化的碰撞相容結構,使目標在撞擊時能倒下、變形或部分分離,降低對受測車輛、車載感測器及測試設備的損壞風險。主要車身部件可快速復原或更換,支援重複性的開發與評估測試。
水鹿目標可用作靜止動物目標,或整合至低姿態機器人載具、目標推進平台或拖曳系統,以重現具代表性的動物情境,例如橫向穿越、路側進入、突然侵入道路、遮蔽出現及變速移動。
技術規格
| 項目 | 規格 |
|---|---|
| 產品名稱 | 水鹿目標 |
| 目標類別 | 軟體動物目標 |
| 動物類型 | 水鹿 |
| 比例 | 約1:1 |
| 目標姿態 | 具代表性的自然站立姿態 |
| 車身結構 | 頭部、頸部、軀幹、四條腿、耳朵及尾巴 |
| 視覺特徵 | 具代表性的身體輪廓、比例、著色及局部特徵 |
| 相機相容性 | 適用於汽車視覺偵測與分類測試 |
| 雷達相容性 | 適用於 76–81 GHz 汽車雷達測試 |
| 光達相容性 | 適用於3D幾何與點雲偵測 |
| 結構 | 輕量、柔軟且模組化 |
| 撞擊行為 | 設計用於在撞擊時倒下、變形或部分分離 |
| 可恢復性 | 可快速回收且可重複使用 |
| 可更換部件 | 頭部、腿部及外部車身模組 |
| 靜態測試 | 支援 |
| 動態測試 | 支援 |
| 運動介面 | 相容於機器人目標載具與拖曳系統 |
| 感測器相容性 | 攝影機 / 雷達 / 光達 |
| 典型功能 | AEB、物體偵測、分類、軌跡預測與碰撞風險評估 |
| 典型應用 | ADAS開發、智能駕駛測試、動物AEB測試及感測器驗證 |
主要特色
1:1 代表性水鹿幾何形狀
此目標重現真實水鹿的特徵身體比例與幾何形狀,特別注重對汽車感知系統重要的頭部、軀幹、腿部與耳朵。
多感測器可偵測性
專為車用攝影機、76–81 GHz 毫米波雷達及光達系統設計,支援單一感測器驗證與多感測器融合開發。
軟碰撞相容結構
輕量化且靈活的結構可降低在AEB撞擊情境下對受測車輛造成損壞的風險。
模組化且可恢復設計
主要部件在撞擊後可快速恢復或更換,實現高效的重複測試。
靜態與動態動物情境
此目標可用於靜止道路障礙情境,或整合運動平台以重現動物穿越、路邊進入、突然闖入及遮蔽出現等情境。
典型應用
動物AEB測試
智慧駕駛動物偵測
水鹿穿越情境
動物突然闖入情境
汽車攝影機偵測與分類
76–81 GHz 雷達偵測
LiDAR點雲辨識
多感測器融合開發
碰撞風險預測與軌跡評估
車輛主動安全與智能駕駛驗證