
O Alvo Substituto para Queda de Rocha em Rodovia é desenvolvido para testes de ADAS, direção inteligente e segurança ativa de veículos. Ele simula rochas, pedregulhos e obstáculos de deslizamento de rochas que podem aparecer repentinamente ou permanecer na pista de rodagem em rodovias, estradas de montanha, entradas e saídas de túneis, encostas laterais e outras áreas propensas a quedas de rochas.
O alvo fornece um objeto de teste padronizado, repetível e compatível com colisões para percepção do ambiente, detecção de obstáculos, avaliação de risco de colisão, Frenagem Autônoma de Emergência (AEB), avaliação de desvio de obstáculos e planejamento de trajetória.
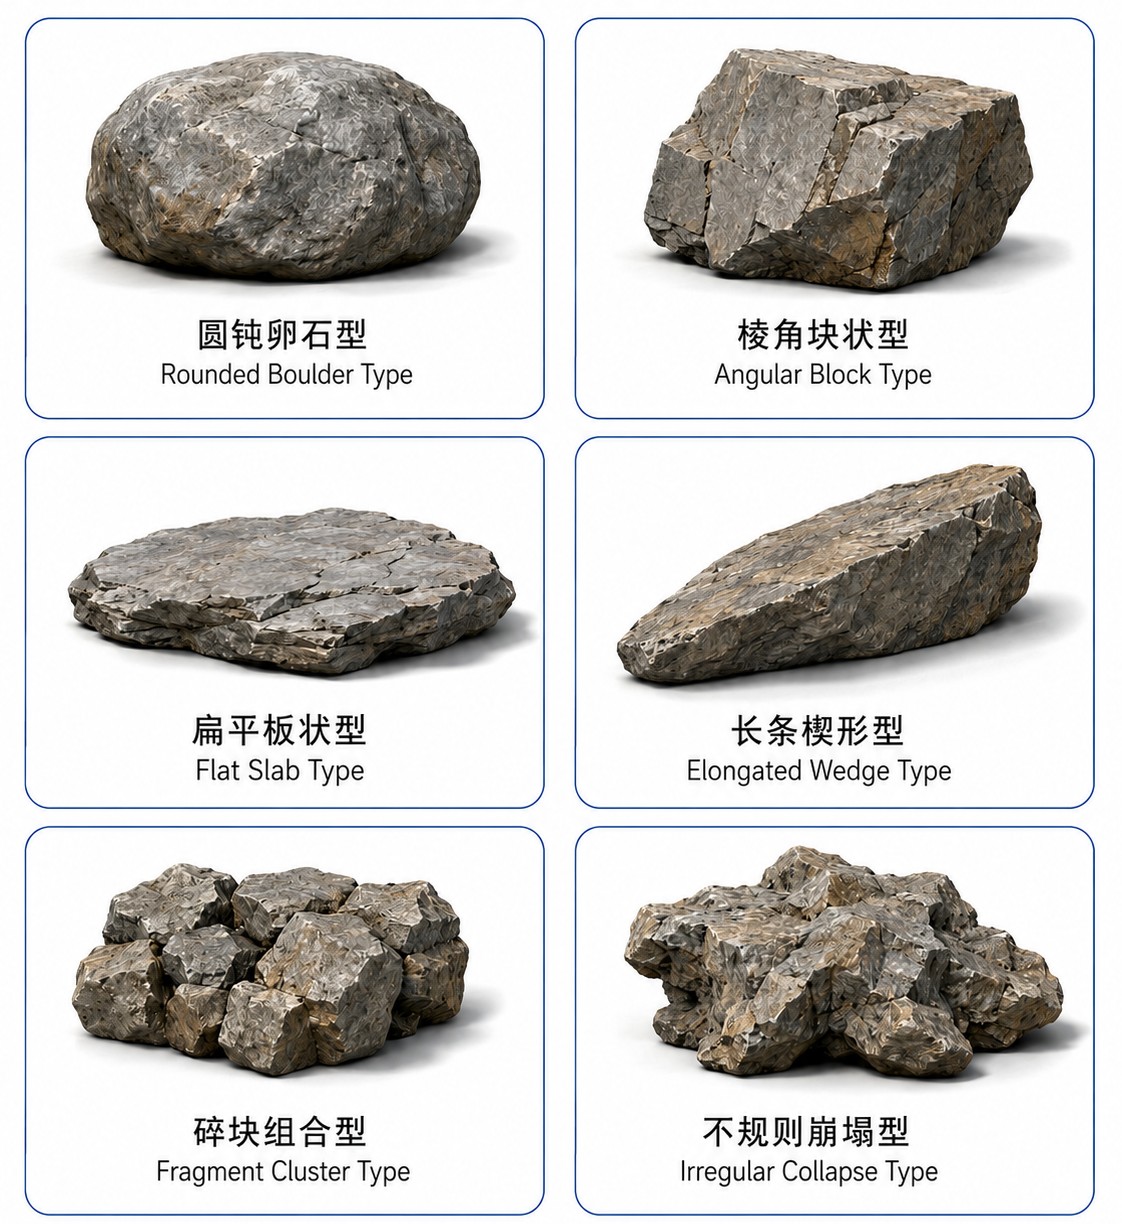
Rochas caídas do mundo real exibem variações significativas em tamanho, geometria, orientação e distribuição espacial. Um único obstáculo regular não pode representar adequadamente a ampla gama de perigos de queda de rochas encontrados em estradas reais. Por esse motivo, a família de produtos inclui seis configurações geométricas representativas, variando de grandes blocos individuais a aglomerados de rochas dispersas e formações de colapso complexas.
Os alvos utilizam uma construção leve, macia e compatível com colisões. Ao reproduzir a geometria representativa das rochas, a aparência da superfície e os perfis tridimensionais, reduzem significativamente o risco de danos ao veículo em teste em comparação com rochas reais. Dependendo da aplicação, características detectáveis podem ser configuradas para automóveis câmera, radar de ondas milimétricas de 76–81 GHz e sistemas LiDAR.
Seis Configurações Representativas
Tipo de Pedra Arredondada
Representa um grande bloco arredondado moldado pela intempérie ou rolamento. É adequado para cenários de queda de rocha de objeto único e testes de detecção de grandes obstáculos.
Tipo de Bloco Angular
Apresenta bordas pronunciadas e superfícies angulares irregulares, representando blocos de rocha fraturados criados por falhas em encostas ou faces de rocha. Fornece geometria desafiadora para sistemas de percepção em termos de visual e LiDAR.
Tipo de Laje Plana
Um obstáculo de perfil baixo com dimensões horizontais relativamente grandes. Esta configuração é particularmente útil para avaliar a detecção de objetos próximos ao solo por sistemas de câmera, radar e LiDAR.
Tipo de Cunha Alongada
Representa uma rocha alongada ou em forma de cunha com um perfil fortemente direcional e é adequado para avaliar a detecção e evasão de obstáculos longos e irregulares.
Tipo de Aglomerado de Fragmentos
Consiste em múltiplos fragmentos de rocha individuais e reproduz uma superfície de estrada coberta por várias rochas espalhadas após um evento de queda de rochas. Pode ser usado para avaliar detecção de múltiplos objetos, segmentação, agrupamento e estimativa de espaço livre.
Tipo de Colapso Irregular
Combina múltiplas rochas de diferentes tamanhos e orientações para reproduzir cenários complexos de colapso parcial de encostas ou queda de rocha concentrada. Proporciona um ambiente altamente desafiador para percepção, avaliação de risco e tomada de decisão de desvio de obstáculos.
Especificações Técnicas
| Item | Especificação |
|---|---|
| Nome do Produto | Alvo Substituto para Rochas Caídas em Rodovias |
| Categoria de Alvo | Alvo de Obstáculo de Estrada Irregular Macio |
| Configurações Representativas | 6 |
| Tipos de Alvo | Bloco Arredondado / Bloco Angular / Laje Plana / Cunha Alongada / Aglomerado de Fragmentos / Colapso Irregular |
| Dimensões | Personalizável de acordo com o tamanho representativo da rocha e o cenário de teste |
| Geometria | Perfis de rocha representativos, bordas, proporções e aparência de superfície |
| Orientação | Suporta diferentes posições na estrada e orientações de aterrissagem |
| Compatibilidade com Câmeras | Adequado para testes de sistemas de visão automotiva |
| Compatibilidade de Radar | Configurável para testes de radar automotivo de 76–81 GHz |
| Compatibilidade com LiDAR | Adequado para detecção de geometria 3D e nuvem de pontos |
| Construção | Leve, macio e compatível com colisões |
| Segurança contra Impacto | Projetado para minimizar danos potenciais ao veículo em teste |
| Configuração Modular | Tipos de aglomerado e colapso podem usar módulos de rocha configuráveis independentemente |
| Teste Estático | Suportado |
| Cenários Dinâmicos | Pode suportar cenários simulados de entrada de rocha ou intrusão na estrada após a queda |
| Compatibilidade de Sensores | Câmera / Radar / LiDAR |
| Funções Típicas | AEB, detecção de obstáculos, estimativa de espaço livre, desvio de obstáculos e planejamento de trajetória |
Principais Recursos
Seis Geometrias Representativas de Queda de Rochas
Cobre obstáculos rodoviários do tipo colapso, incluindo formas arredondadas, angulares, de baixo perfil, alongadas, fragmentadas e complexas.
Avaliação de Objetos de Baixo Perfil e Irregulares
As configurações de Laje Plana e Cunha Alongada fornecem alvos particularmente desafiadores para a detecção de objetos próximos ao solo e irregulares.
Cenários Complexos com Múltiplos Objetos
As configurações de Aglomerado de Fragmentos e Colapso Irregular reproduzem condições de detritos rochosos espalhados e colapso parcial de encostas.
Compatibilidade Multi-Sensor
Adequado para testes com câmeras, radar de 76–81 GHz e LiDAR, incluindo validação de detecção de objetos, classificação, segmentação e fusão de sensores.
Construção Compatível com Colisões Suaves
Fornece uma alternativa muito mais segura a rochas reais para testes repetidos de AEB, desvio de obstáculos e desenvolvimento de direção inteligente.
Aplicações Típicas
Detecção de rochas caídas em rodovias
Cenários de queda de rochas em estradas de montanha
Teste de colapso de encostas à beira de estradas
Teste de obstáculos na entrada e saída de túneis
Avaliação de obstáculos irregulares AEB
Reconhecimento de obstáculos por câmeras automotivas
Detecção de radar de 76–81 GHz
Detecção e segmentação de nuvem de pontos LiDAR
Detecção e agrupamento de múltiplos objetos
Estimativa de espaço livre
Desvio automático de obstáculos
Validação de planejamento de trajetória
Desenvolvimento de ADAS e direção inteligente