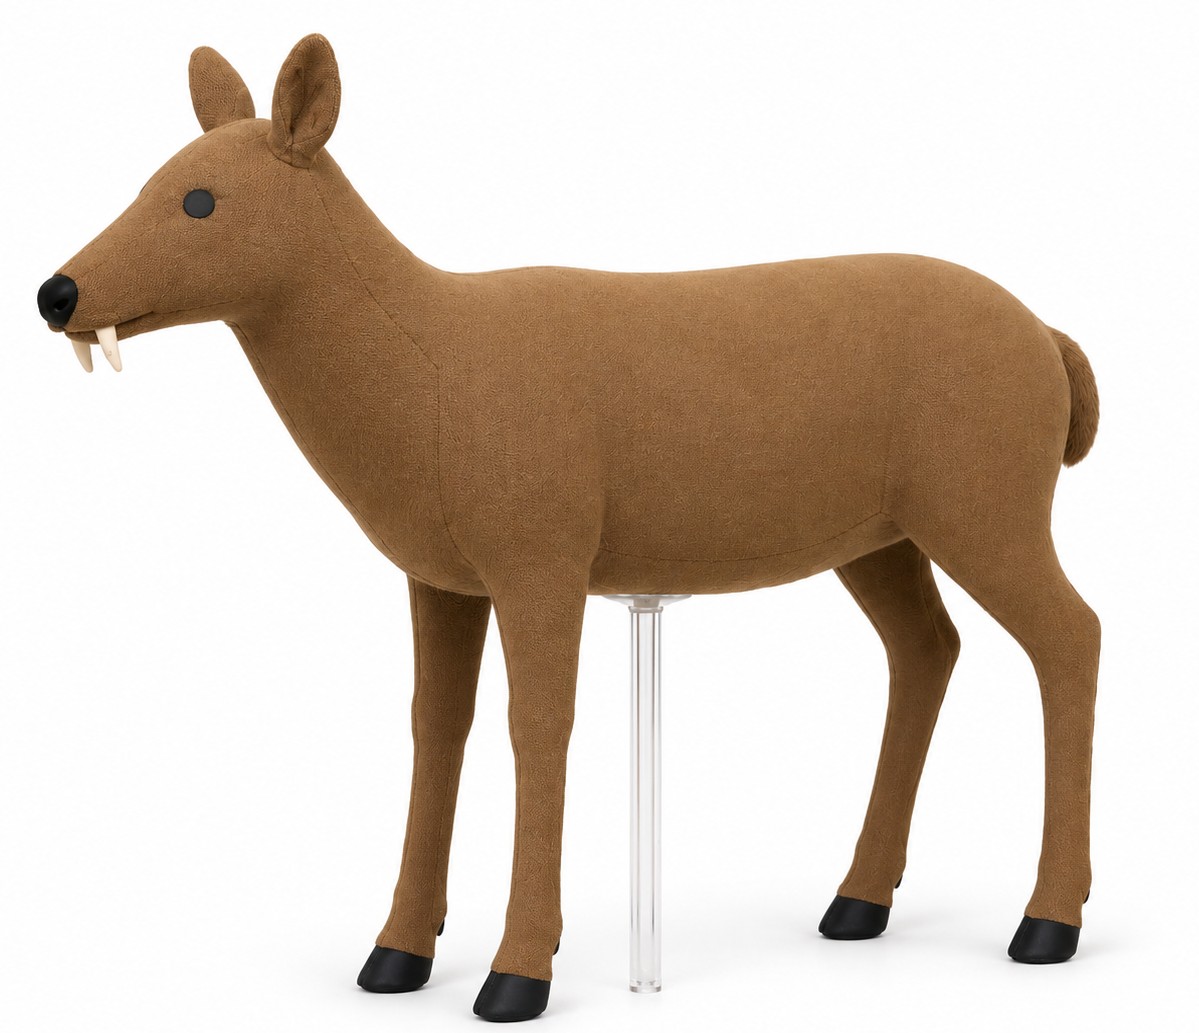
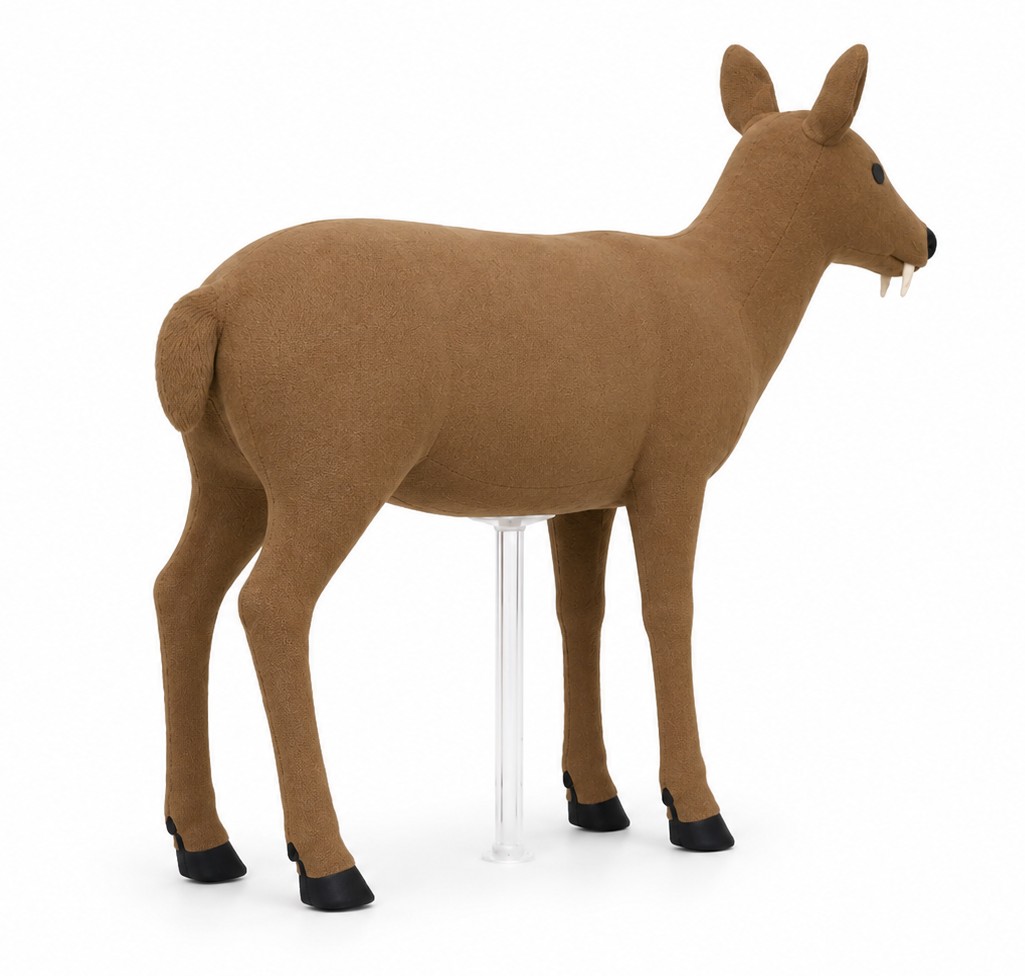
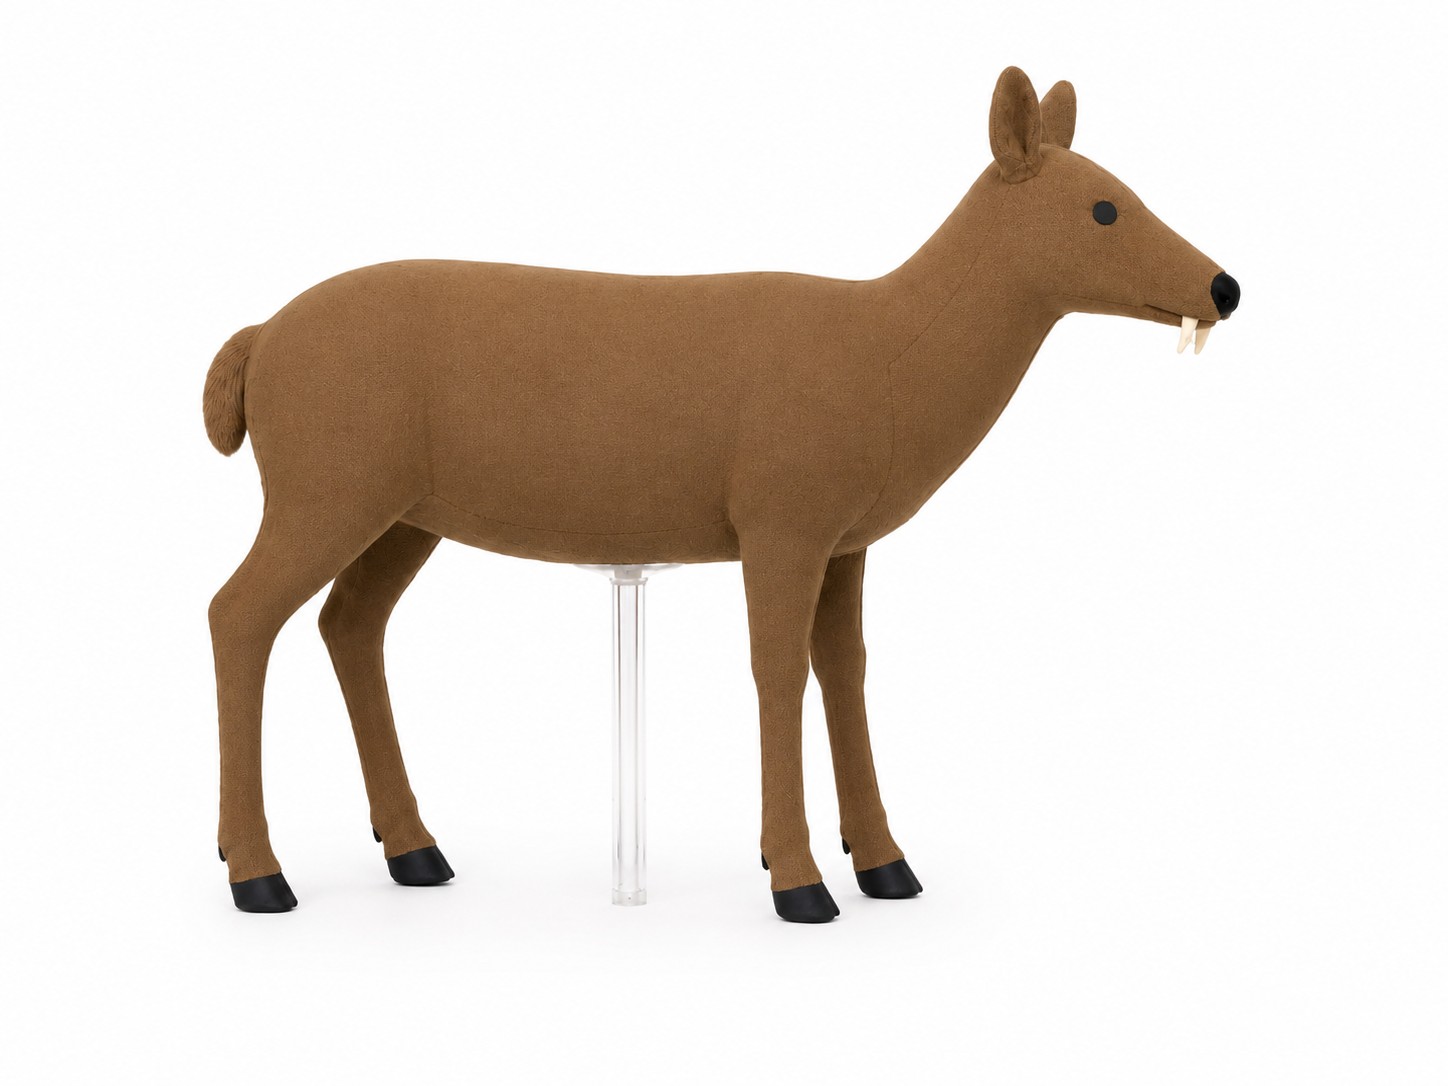

그 고라니 타깃ADAS, 지능형 주행 및 자동 긴급 제동(AEB) 테스트를 위해 개발되었습니다. 농촌, 교외 또는 야생동물 활동 지역에서 차량의 주행 경로에 나타나거나, 정지하거나, 가로지를 수 있는 대표적인 고라니를 재현합니다.
이 타깃은 표준화되고 반복 가능하며 충돌 호환이 가능한 테스트 객체를 제공합니다.환경 인식, 동물 감지 및 분류, 충돌 위험 평가, 궤적 예측 및 능동 제동 평가.
약 1:1 스케일, 표적은 실제 물 사슴의 대표적인 기하학적 형태와 외관을 재현하며, 머리, 목, 몸통, 네 다리, 귀 및 꼬리를 포함합니다. 기존의 전시용 모델과 달리, 물 사슴 표적은 자동차 인식 테스트를 위해 특별히 설계되었으며, 적합한 특성을 통합할 수 있습니다.카메라, 76–81GHz 밀리미터파 레이더 및 LiDAR 시스템.
가볍고 부드러우며 모듈식으로 충돌 시 호환되는 구조로, 충격 시 대상체가 넘어지거나 변형되거나 부분적으로 분리되어 시험 중인 차량, 탑재 센서 및 시험 장비의 손상 위험을 줄입니다. 주요 차체 부품은 신속하게 복원 또는 교체할 수 있어 반복적인 개발 및 평가 테스트를 지원합니다.
워터디어 타깃은 고정 동물 타깃으로 사용하거나, 낮은 프로파일의 로봇 캐리어, 타깃 추진 플랫폼 또는 견인 시스템과 통합하여 측면 횡단, 도로 진입, 갑작스러운 도로 침입, 가려진 출현 및 가변 속도 이동과 같은 대표적인 동물 시나리오를 재현할 수 있습니다.
기술 사양
| 항목 | 사양 |
|---|---|
| 제품명 | 물사슴 타겟 |
| 타깃 카테고리 | 소프트 동물 표적 |
| 동물 유형 | 수사슴 |
| 스케일 | 약 1:1 |
| 타겟 자세 | 대표적인 자연 서 있는 자세 |
| 본체 구조 | 머리, 목, 몸통, 네 다리, 귀 및 꼬리 |
| 시각적 특성 | 대표적인 신체 윤곽, 비율, 착색 및 국소적 특징 |
| 카메라 호환성 | 자동차 비전 감지 및 분류 테스트에 적합 |
| 레이더 호환성 | 76–81 GHz 자동차 레이더 테스트에 적합 |
| 라이다 호환성 | 3D 지오메트리 및 포인트 클라우드 감지에 적합 |
| 구조 | 경량, 유연성 및 모듈식 설계 |
| 충격 거동 | 충격 시 넘어지거나 변형되거나 부분적으로 분리되도록 설계됨 |
| 복원성 | 신속한 회수 및 재사용 가능 |
| 교체 가능 부품 | 머리, 다리 및 외부 본체 모듈 |
| 정적 테스트 | 지원됨 |
| 동적 테스트 | 지원됨 |
| 모션 인터페이스 | 로봇 타겟 캐리어 및 견인 시스템과 호환 |
| 센서 호환성 | 카메라 / 레이더 / 라이다 |
| 일반적인 기능 | AEB, 객체 감지, 분류, 궤적 예측 및 충돌 위험 평가 |
| 일반적인 응용 분야 | ADAS 개발, 지능형 주행 테스트, 동물 AEB 테스트 및 센서 검증 |
주요 특징
1:1 대표 수사슴 형상
이 타깃은 실제 고라니의 특징적인 신체 비율과 지오메트리를 재현하며, 자동차 인식 시스템에 중요한 머리, 몸통, 다리 및 귀 부분에 특히 주의를 기울였습니다.
멀티 센서 감지성
자동차 카메라, 76–81 GHz 밀리미터파 레이더 및 LiDAR 시스템용으로 설계되어 개별 센서 검증과 다중 센서 융합 개발을 모두 지원합니다.
소프트 충돌 호환 구조
가볍고 유연한 구조는 AEB 충돌 시나리오 중 테스트 차량에 대한 손상 가능성을 줄여줍니다.
모듈식 및 복구 가능한 설계
충격 후 주요 부품을 신속하게 복원하거나 교체할 수 있어 효율적인 반복 테스트가 가능합니다.
정적 및 동적 동물 시나리오
이 타깃은 고정된 도로 장애물 시나리오에 사용하거나 모션 플랫폼과 통합하여 동물 횡단, 도로 진입, 갑작스러운 침입 및 가려진 출현 시나리오를 재현할 수 있습니다.
일반적인 응용 분야
동물 AEB 테스트
지능형 운전 동물 감지
워터디어 횡단 시나리오
갑작스러운 동물 침입 시나리오
자동차 카메라 감지 및 분류
76–81 GHz 레이더 감지
LiDAR 포인트 클라우드 인식
멀티 센서 융합 개발
충돌 위험 예측 및 궤적 평가
차량 능동 안전 및 지능형 주행 검증