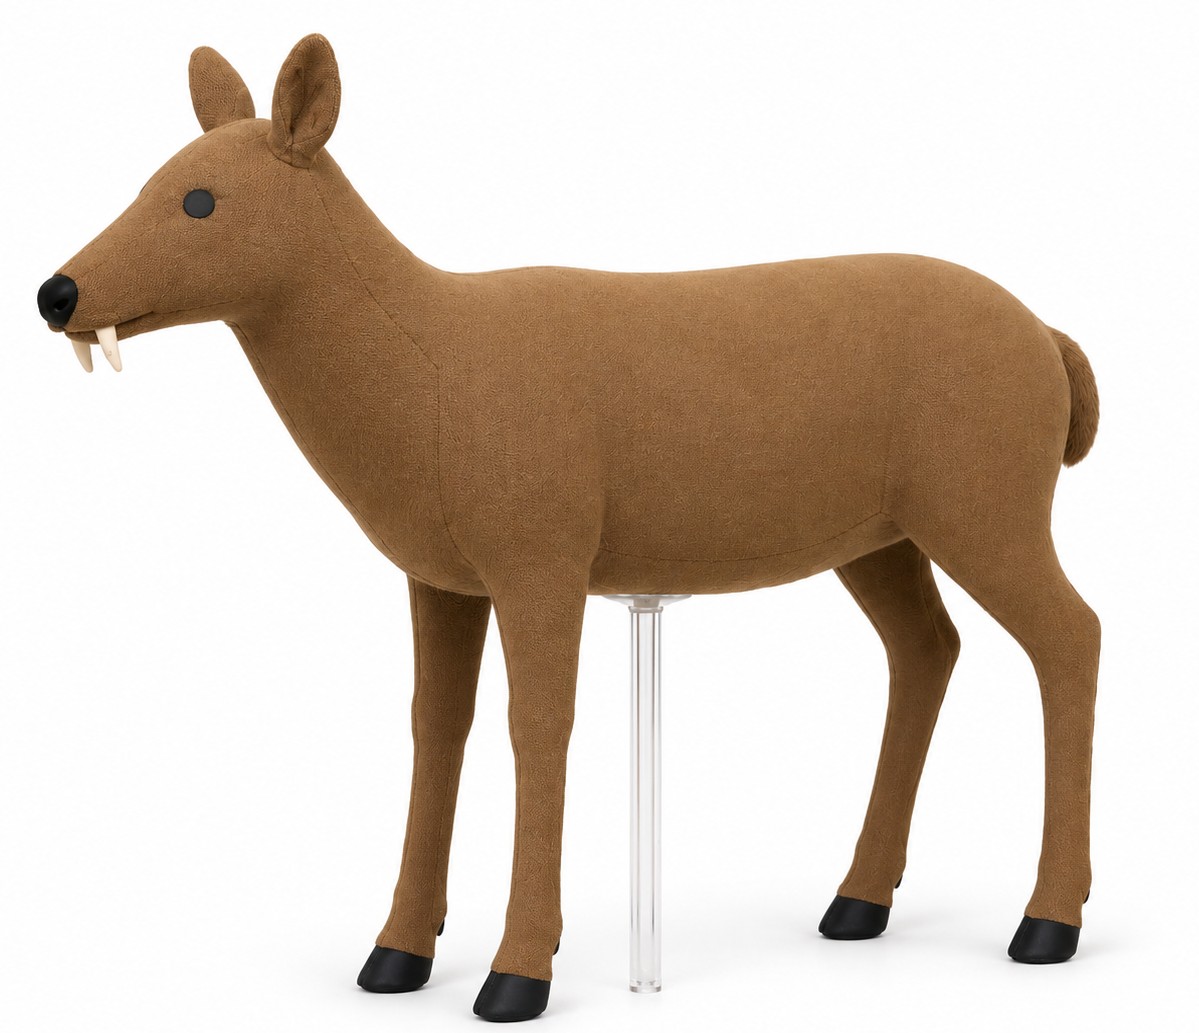
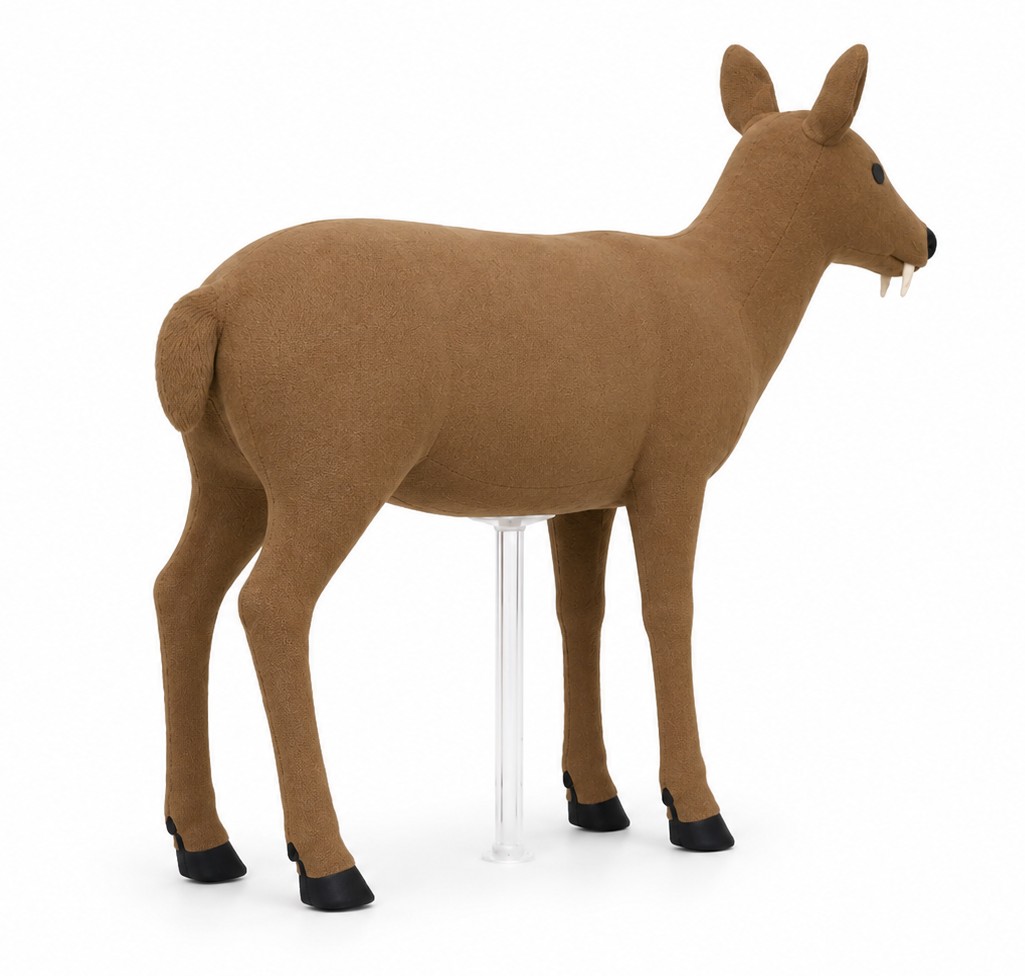
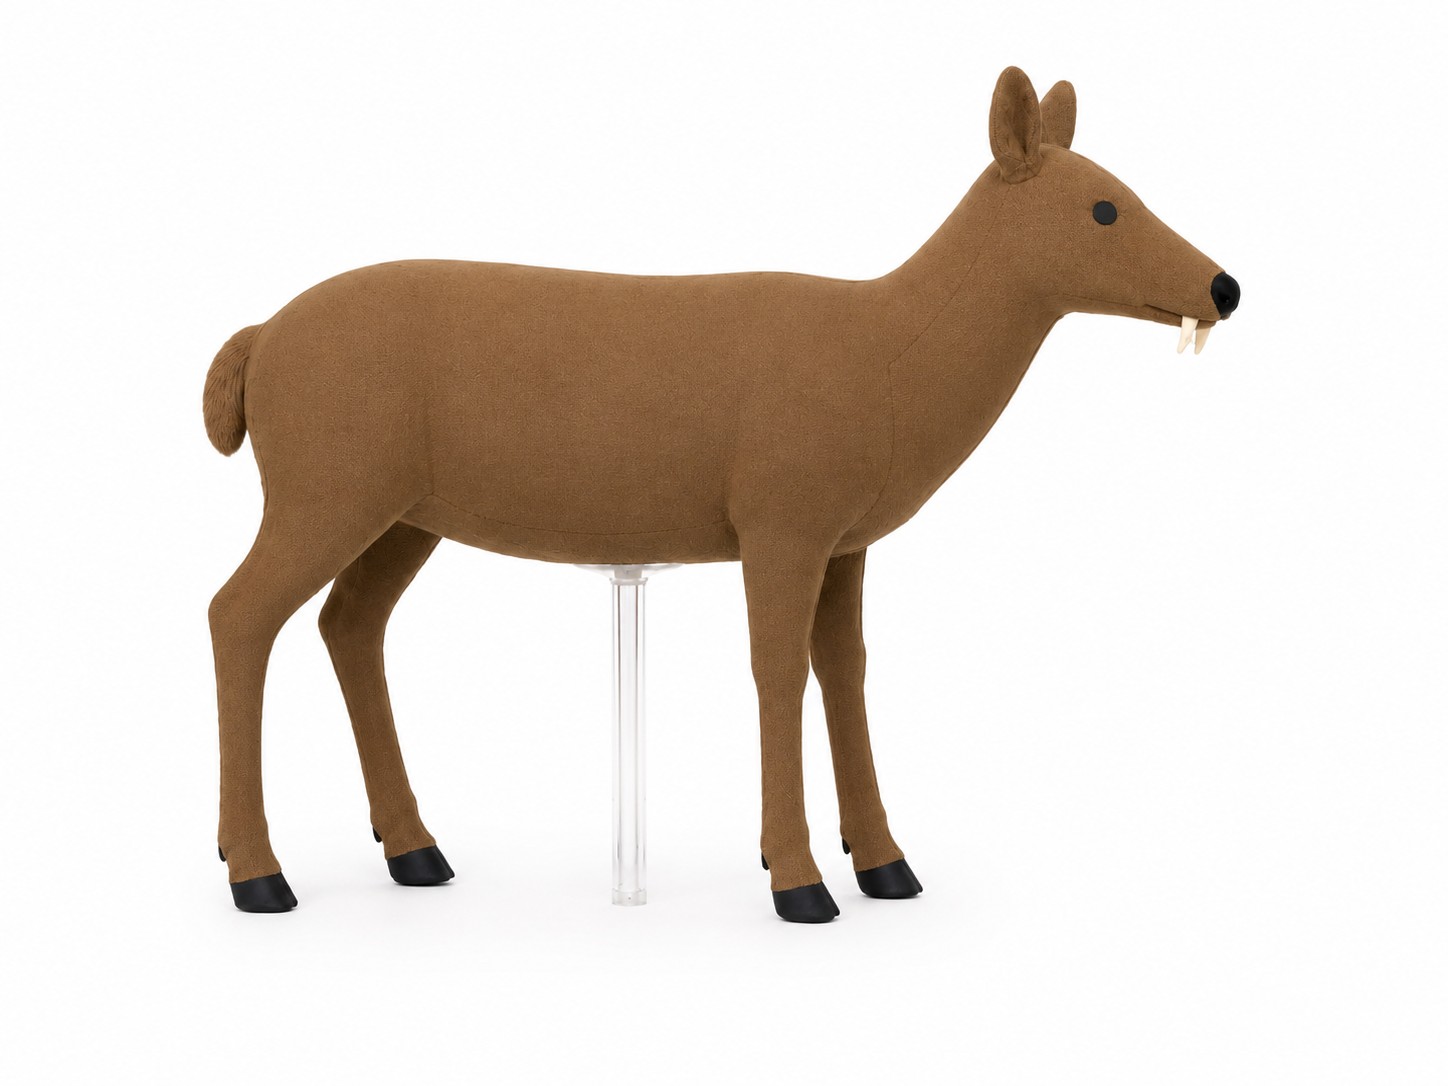

Le Cible de chevreuil est développé pour les tests ADAS, de conduite intelligente et de freinage d'urgence autonome (AEB). Il reproduit un chevreuil représentatif qui peut apparaître, rester stationnaire ou traverser la trajectoire de conduite d'un véhicule dans des environnements ruraux, suburbains ou riches en faune.
La cible fournit un objet de test standardisé, répétable et compatible avec les collisions pour perception de l'environnement, détection et classification des animaux, évaluation du risque de collision, prédiction de trajectoire et évaluation du freinage actif.
Conçu à environ Échelle 1:1, la cible reproduit la géométrie et l'apparence représentatives d'un vrai cerf d'eau, y compris la tête, le cou, le torse, les quatre pattes, les oreilles et la queue. Contrairement aux modèles d'exposition conventionnels, la cible de cerf d'eau est spécifiquement conçue pour les tests de perception automobile et peut intégrer des caractéristiques adaptées à caméra, radar à ondes millimétriques de 76 à 81 GHz et systèmes LiDAR.
Une construction légère, souple et modulaire compatible avec les collisions permet à la cible de tomber, de se déformer ou de se séparer partiellement lors de l'impact, réduisant ainsi le risque de dommages au véhicule testé, aux capteurs embarqués et à l'équipement d'essai. Les principaux composants de la carrosserie peuvent être rapidement restaurés ou remplacés, ce qui favorise les essais de développement et d'évaluation répétitifs.
La cible de cerf d'eau peut être utilisée comme cible animale stationnaire ou intégrée à un porteur robotique à profil bas, une plateforme de propulsion de cible ou un système de remorquage pour reproduire des scénarios animaux représentatifs tels que la traversée latérale, l'entrée en bord de route, l'intrusion soudaine sur la route, l'apparition masquée et le mouvement à vitesse variable.
Spécifications Techniques
| Article | Spécification |
|---|---|
| Nom du Produit | Cible Cerf d'Eau |
| Catégorie de cible | Cible animale souple |
| Type d'animal | Cerf d'eau |
| Échelle | Environ 1:1 |
| Posture de la Cible | Posture naturelle debout représentative |
| Structure du corps | Tête, cou, torse, quatre pattes, oreilles et queue |
| Caractéristiques visuelles | Profil corporel, proportions, coloration et caractéristiques locales représentatifs |
| Compatibilité caméra | Adapté aux tests de détection et de classification de la vision automobile |
| Compatibilité Radar | Adaptée aux essais de radar automobile 76–81 GHz |
| Compatibilité LiDAR | Adapté à la détection 3D de géométries et de nuages de points |
| Construction | Léger, souple et modulaire |
| Comportement à l'impact | Conçue pour tomber, se déformer ou se séparer partiellement lors de l'impact |
| Récupérabilité | Récupérable et réutilisable rapidement |
| Composants Remplaçables | Modules de tête, de pattes et de corps externe |
| Essais statiques | Pris en charge |
| Essais dynamiques | Pris en charge |
| Interface de Mouvement | Compatible avec les porteurs de cibles robotisés et les systèmes de remorquage |
| Compatibilité des capteurs | Caméra / Radar / LiDAR |
| Fonctions typiques | AEB, détection d'objets, classification, prédiction de trajectoire et évaluation du risque de collision |
| Applications typiques | Développement ADAS, tests de conduite intelligente, tests AEB pour animaux et validation de capteurs |
Caractéristiques principales
Géométrie représentative du cerf d'eau à l'échelle 1:1
La cible reproduit les proportions corporelles et la géométrie caractéristiques d'un vrai cerf d'eau, avec une attention particulière à la tête, au torse, aux pattes et aux oreilles, qui sont importants pour les systèmes de perception automobile.
Détectabilité Multi-Capteurs
Conçu pour les caméras automobiles, les radars à ondes millimétriques 76–81 GHz et les systèmes LiDAR, prenant en charge à la fois la validation individuelle des capteurs et le développement de la fusion multi-capteurs.
Construction souple compatible avec les collisions
La construction légère et flexible réduit le risque de dommages au véhicule testé lors des scénarios d'impact AEB.
Conception modulaire et récupérable
Les composants principaux peuvent être rapidement restaurés ou remplacés après un impact, permettant des tests répétitifs efficaces.
Scénarios d'animaux statiques et dynamiques
La cible peut être utilisée pour des scénarios d'obstruction routière stationnaire ou intégrée à une plateforme mobile pour reproduire des scénarios de traversée d'animaux, d'entrée sur le bord de la route, d'intrusion soudaine et d'apparition masquée.
Applications typiques
Tests AEB pour animaux
Détection animale pour conduite intelligente
Scénarios de traversée de cerf d'eau
Scénarios d'intrusion soudaine d'animaux
Détection et classification par caméra automobile
Détection radar 76–81 GHz
Reconnaissance par nuage de points LiDAR
Développement de fusion multi-capteurs
Prédiction du risque de collision et évaluation de la trajectoire
Validation de la sécurité active et de la conduite intelligente des véhicules