
Le Cible de substitution pour chute de rochers sur autoroute est développé pour les tests ADAS, de conduite intelligente et de sécurité active des véhicules. Il simule des rochers, des blocs et des obstacles de chutes de pierres qui peuvent apparaître soudainement ou rester sur la voie de circulation des autoroutes, des routes de montagne, des entrées et sorties de tunnels, des pentes en bord de route et d'autres zones sujettes aux chutes de pierres.
La cible fournit un objet de test standardisé, reproductible et compatible avec les chocs pour perception de l'environnement, détection d'obstacles, évaluation du risque de collision, freinage d'urgence autonome (AEB), évitement d'obstacles et évaluation de la planification de trajectoire.
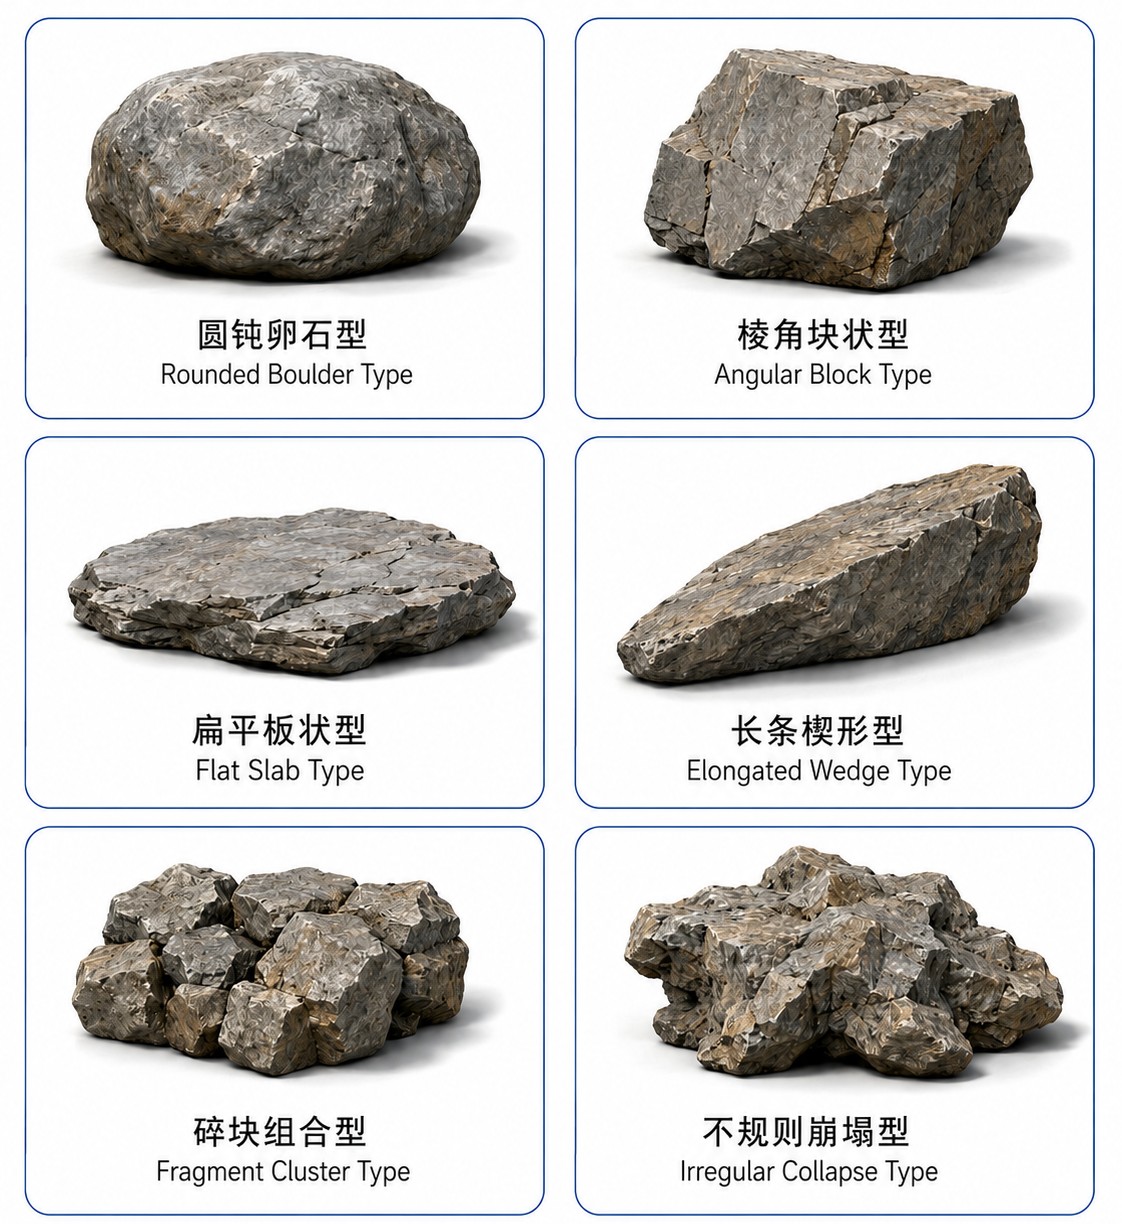
Les chutes de pierres réelles présentent des variations significatives de taille, géométrie, orientation et distribution spatiale. Un seul obstacle régulier ne peut pas représenter adéquatement la large gamme de risques d'éboulement rencontrés sur les routes réelles. Pour cette raison, la gamme de produits comprend six configurations géométriques représentatives allant de gros blocs individuels à des amas rocheux dispersés et des formations d'effondrement complexes.
Les cibles utilisent une construction légère, souple et résistante aux chocs. Tout en reproduisant la géométrie rocheuse représentative, l'apparence de surface et les profils tridimensionnels, elles réduisent considérablement le risque de dommages au véhicule testé par rapport aux roches réelles. Selon l'application, des caractéristiques détectables peuvent être configurées pour l'automobile caméra, radar à ondes millimétriques 76–81 GHz et systèmes LiDAR.
Six configurations représentatives
Type de rocher arrondi
Représente un gros rocher arrondi façonné par l'altération ou le roulement. Il convient aux scénarios de chute de pierres à objet unique et aux tests de détection de gros obstacles.
Type de bloc angulaire
Caractéristiques aux arêtes prononcées et surfaces angulaires irrégulières, représentant des blocs rocheux fracturés créés par une rupture de pente ou de paroi rocheuse. Il offre une géométrie visuelle et LiDAR difficile pour les systèmes de perception.
Type de dalle plate
Un obstacle de profil bas avec des dimensions horizontales relativement grandes. Cette configuration est particulièrement utile pour évaluer la détection d'objets proches du sol par les systèmes de caméra, de radar et de LiDAR.
Type de coin allongé
Représente une roche allongée ou en forme de coin avec un profil fortement directionnel et convient à l'évaluation de la détection et de l'évitement d'obstacles irréguliers de forme longue.
Type de groupe de fragments
Se compose de plusieurs fragments rocheux individuels et reproduit une surface de route couverte de plusieurs roches éparpillées suite à un éboulement. Il peut être utilisé pour évaluer la détection multi-objets, la segmentation, le regroupement et l'estimation de l'espace libre.
Type d'effondrement irrégulier
Combine plusieurs roches de tailles et d'orientations différentes pour reproduire des scénarios complexes d'éboulement partiel de pente ou de chute de pierres concentrée. Il offre un environnement très difficile pour la perception, l'évaluation des risques et la prise de décision d'évitement d'obstacles.
Spécifications techniques
| Article | Spécification |
|---|---|
| Nom du produit | Cible de substitution pour rochers tombés sur autoroute |
| Catégorie de cible | Cible d'obstacle routier irrégulier souple |
| Configurations représentatives | 6 |
| Types de cibles | Rocher arrondi / Bloc angulaire / Dalle plate / Coin allongé / Amas de fragments / Effondrement irrégulier |
| Dimensions | Personnalisable selon la taille représentative des rochers et le scénario de test |
| Géométrie | Profils rocheux représentatifs, arêtes, proportions et apparence de surface |
| Orientation | Prend en charge différentes positions sur la route et orientations d'atterrissage |
| Compatibilité caméra | Adapté aux tests de systèmes de vision automobile |
| Compatibilité radar | Configurable pour les tests radar automobiles 76–81 GHz |
| Compatibilité LiDAR | Adapté à la détection de géométries 3D et de nuages de points |
| Construction | Léger, souple et compatible avec les collisions |
| Sécurité en cas d'impact | Conçu pour minimiser les dommages potentiels au véhicule testé |
| Configuration modulaire | Les types en grappe et en effondrement peuvent utiliser des modules rocheux configurables indépendamment |
| Test statique | Pris en charge |
| Scénarios dynamiques | Peut prendre en charge des scénarios simulés d'entrée de roche ou d'intrusion routière après chute |
| Compatibilité des capteurs | Caméra / Radar / LiDAR |
| Fonctions typiques | AEB, détection d'obstacles, estimation de l'espace libre, évitement d'obstacles et planification de trajectoire |
Caractéristiques clés
Six géométries représentatives de chutes de pierres
Couvre les obstacles routiers arrondis, angulaires, à profil bas, allongés, fragmentés et complexes de type effondrement.
Évaluation des objets bas et irréguliers
Les configurations de dalle plate et de coin allongé constituent des cibles particulièrement difficiles pour la détection d'objets proches du sol et de forme irrégulière.
Scénarios complexes multi-objets
Les configurations d'amas de fragments et d'effondrement irrégulier reproduisent des conditions de débris rocheux dispersés et d'éboulement partiel de pente.
Compatibilité multi-capteurs
Convient aux tests de caméra, de radar 76–81 GHz et de LiDAR, y compris la détection d'objets, la classification, la segmentation et la validation de fusion de capteurs.
Construction compatible avec les chocs mous
Offre une alternative beaucoup plus sûre aux rochers réels pour les tests répétés de développement AEB, d'évitement d'obstacles et de conduite intelligente.
Applications typiques
Détection de roches tombées sur autoroute
Scénarios de chutes de pierres sur routes de montagne
Test d'effondrement de pente en bord de route
Test d'obstacles à l'entrée et à la sortie de tunnel
Évaluation des obstacles irréguliers AEB
Reconnaissance d'obstacles par caméra automobile
Détection radar 76–81 GHz
Détection et segmentation de nuages de points LiDAR
Détection et regroupement multi-objets
Estimation de l'espace libre
Évitement automatique d'obstacles
Validation de la planification de trajectoire
Développement ADAS et de la conduite intelligente