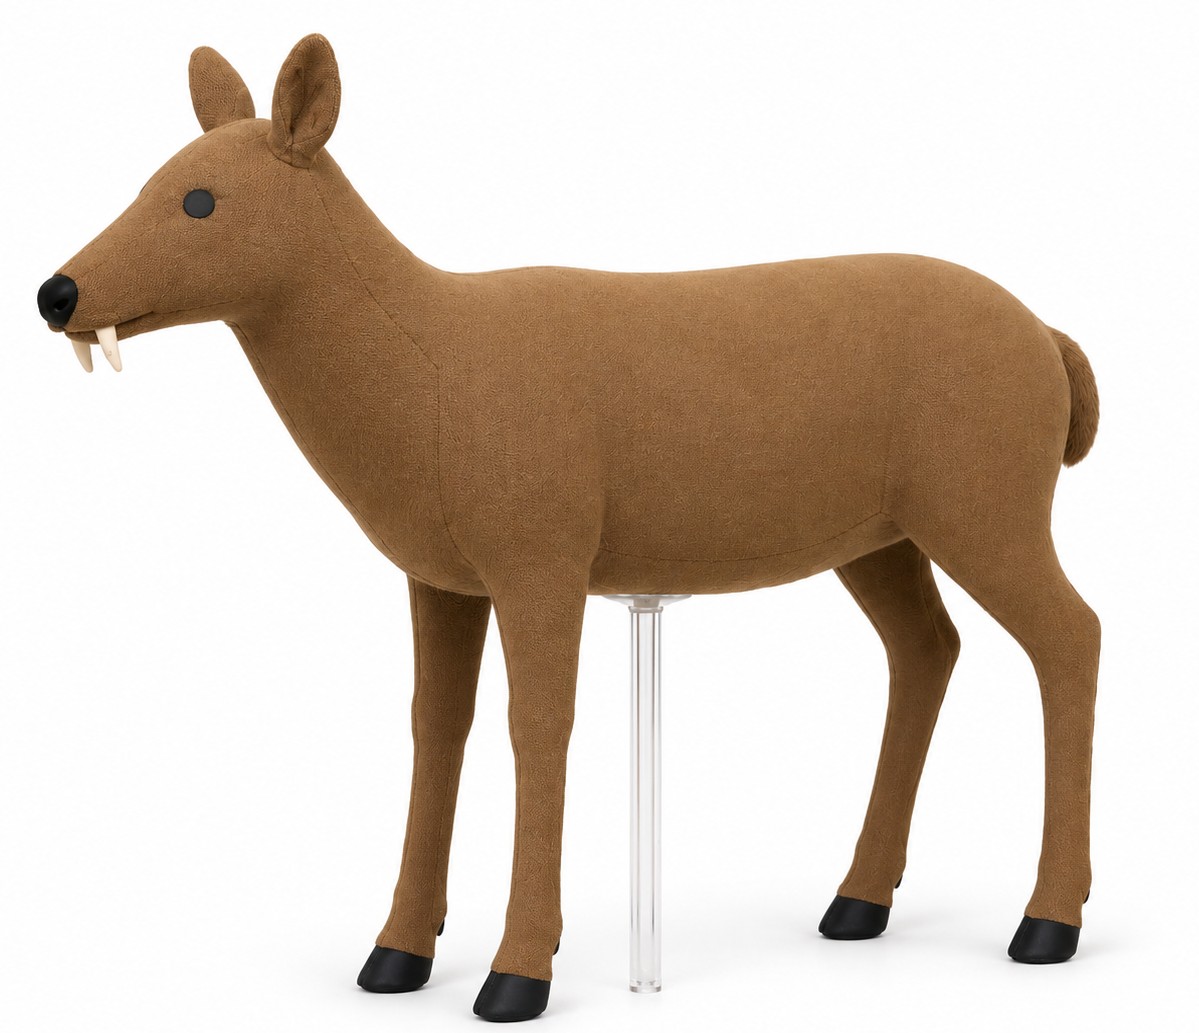
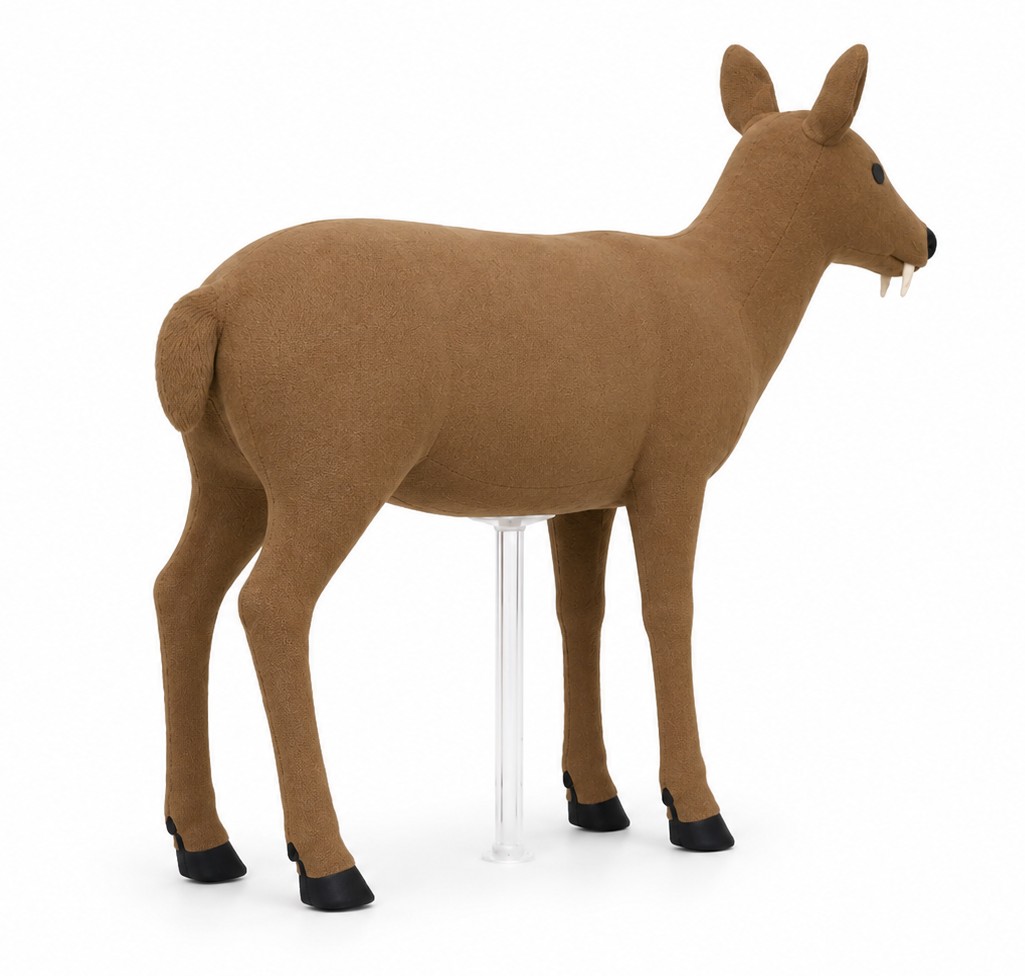
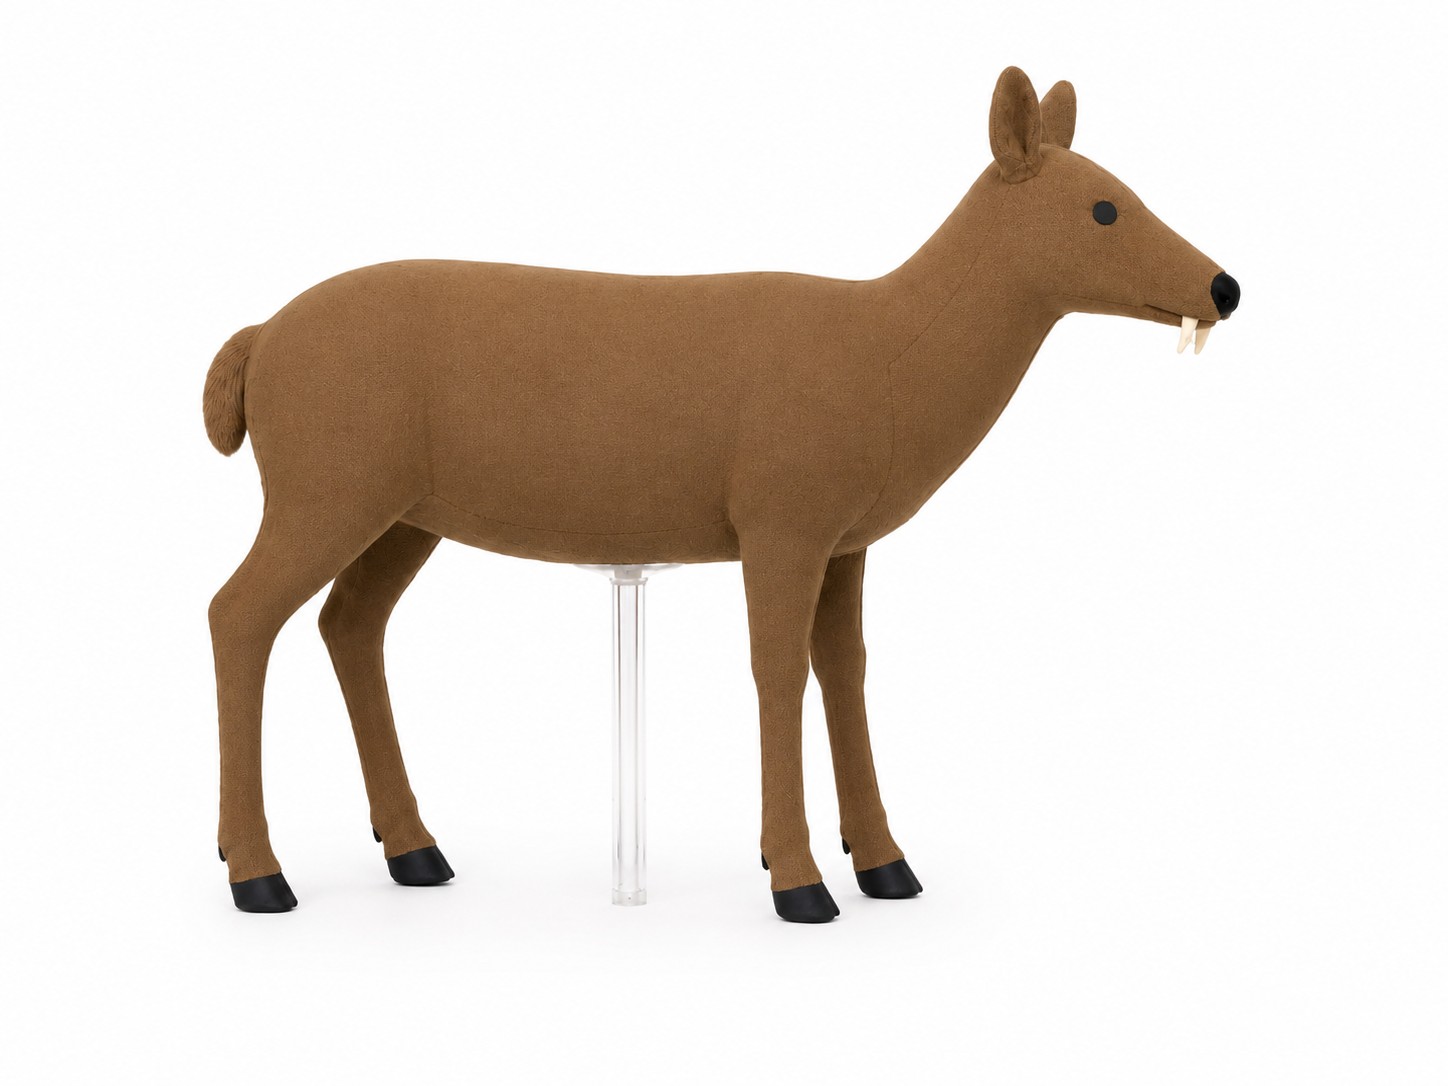

Die Wasserreh-Zielwurde für ADAS-, intelligentes Fahren- und Autonomous Emergency Braking (AEB)-Tests entwickelt. Es reproduziert einen repräsentativen Wasserreh, der in ländlichen, vorstädtischen oder wildtieraktiven Umgebungen auftauchen, stillstehen oder die Fahrbahn eines Fahrzeugs überqueren kann.
Das Ziel bietet ein standardisiertes, wiederholbares und kollisionskompatibles Testobjekt für Umgebungswahrnehmung, Tiererkennung und -klassifizierung, Kollisionsrisikobewertung, Trajektorienvorhersage und Bewertung der aktiven Bremsung.
Entworfen bei ca. Maßstab 1:1, das Ziel reproduziert die repräsentative Geometrie und das Erscheinungsbild eines echten Wasserrehs, einschließlich Kopf, Hals, Rumpf, vier Beinen, Ohren und Schwanz. Im Gegensatz zu herkömmlichen Ausstellungsmodellen ist das Wasserreh-Ziel speziell für die Wahrnehmungstests im Automobilbereich konzipiert und kann Merkmale aufweisen, die für Kamera, 76–81-GHz-Millimeterwellenradar- und LiDAR-Systeme.
Ein leichtes, weiches und modulares, kollisionskompatibles Konstruktionsdesign ermöglicht es dem Zielobjekt, beim Aufprall zu fallen, sich zu verformen oder teilweise zu trennen, wodurch das Risiko von Schäden am Testfahrzeug, an Bord-Sensoren und Testausrüstung reduziert wird. Hauptkarosserieteile können schnell wiederhergestellt oder ersetzt werden, was wiederholte Entwicklungs- und Bewertungstests unterstützt.
Das Wasserreh-Ziel kann als stationäres Tierziel verwendet oder mit einem niedrigprofiligen Roboterträger, einer Zielantriebsplattform oder einem Schleppsystem integriert werden, um repräsentative Tierszenarien wie seitliches Überqueren, Straßenrandbetreten, plötzliches Eindringen auf die Straße, verdecktes Auftauchen und Bewegung mit variabler Geschwindigkeit nachzubilden.
Technische Spezifikationen
| Artikel | Spezifikation |
|---|---|
| Produktname | Wasserreh-Ziel |
| Zielkategorie | Weiches Tierziel |
| Tierart | Wasserreh |
| Maßstab | Ungefähr 1:1 |
| Zielhaltung | Repräsentative natürliche Stehhaltung |
| Körperstruktur | Kopf, Hals, Rumpf, vier Beine, Ohren und Schwanz |
| Visuelle Merkmale | Repräsentatives Körperprofil, Proportionen, Färbung und lokale Merkmale |
| Kamera-Kompatibilität | Geeignet für Tests zur Erkennung und Klassifizierung durch automobiloptische Systeme |
| Radarkompatibilität | Geeignet für 76–81 GHz Automobil-Radar-Tests |
| LiDAR-Kompatibilität | Geeignet für 3D-Geometrie- und Punktwolkenerkennung |
| Konstruktion | Leicht, weich und modular |
| Aufprallverhalten | Entwickelt, um beim Aufprall zu fallen, sich zu verformen oder teilweise zu trennen |
| Wiederherstellbarkeit | Schnell wiederherstellbar und wiederverwendbar |
| Austauschbare Komponenten | Kopf, Beine und äußere Körpermodule |
| Statische Tests | Unterstützt |
| Dynamische Tests | Unterstützt |
| Bewegungsschnittstelle | Kompatibel mit robotischen Zielträgern und Abschleppsystemen |
| Sensor-Kompatibilität | Kamera / Radar / LiDAR |
| Typische Funktionen | AEB, Objekterkennung, Klassifizierung, Trajektorienvorhersage und Kollisionsrisikobewertung |
| Typische Anwendungen | ADAS-Entwicklung, Tests für intelligentes Fahren, Tier-AEB-Tests und Sensorvalidierung |
Hauptmerkmale
1:1 Repräsentative Wasserreh-Geometrie
Das Zielobjekt reproduziert die charakteristischen Körperproportionen und die Geometrie eines echten Wasserrehs, mit besonderem Augenmerk auf Kopf, Rumpf, Beine und Ohren, die für automobile Wahrnehmungssysteme wichtig sind.
Multi-Sensor-Erkennbarkeit
Entwickelt für Automobilkameras, 76–81-GHz-Millimeterwellenradar und LiDAR-Systeme, unterstützt sowohl die Einzelsensor-Validierung als auch die Entwicklung der Multi-Sensor-Fusion.
Weiche, kollisionskompatible Konstruktion
Leichte und flexible Konstruktion reduziert das Potenzial für Schäden am getesteten Fahrzeug während AEB-Aufprallszenarien.
Modulares und wiederverwendbares Design
Hauptkomponenten können nach einem Aufprall schnell wiederhergestellt oder ersetzt werden, was effiziente wiederholte Tests ermöglicht.
Statische und dynamische Tierszenarien
Das Zielobjekt kann für Szenarien mit stationären Straßenhindernissen verwendet oder mit einer Bewegungseinheit kombiniert werden, um Szenarien wie Tierquerungen, Straßeneintritte, plötzliche Intrusionen und verdeckte Erscheinungen zu reproduzieren.
Typische Anwendungen
AEB-Tests mit Tieren
Erkennung von Tieren beim intelligenten Fahren
Szenarien mit überquerenden Wasserrehen
Szenarien plötzlicher Tierintrusion
Erkennung und Klassifizierung durch Fahrzeugkameras
76–81-GHz-Radarerfassung
LiDAR-Punktwolkenerkennung
Entwicklung der Multi-Sensor-Fusion
Kollisionsrisiko-Vorhersage und Trajektorienbewertung
Validierung der aktiven Fahrzeugsicherheit und des intelligenten Fahrens