
基本信息
物流方式:快递
商品介绍
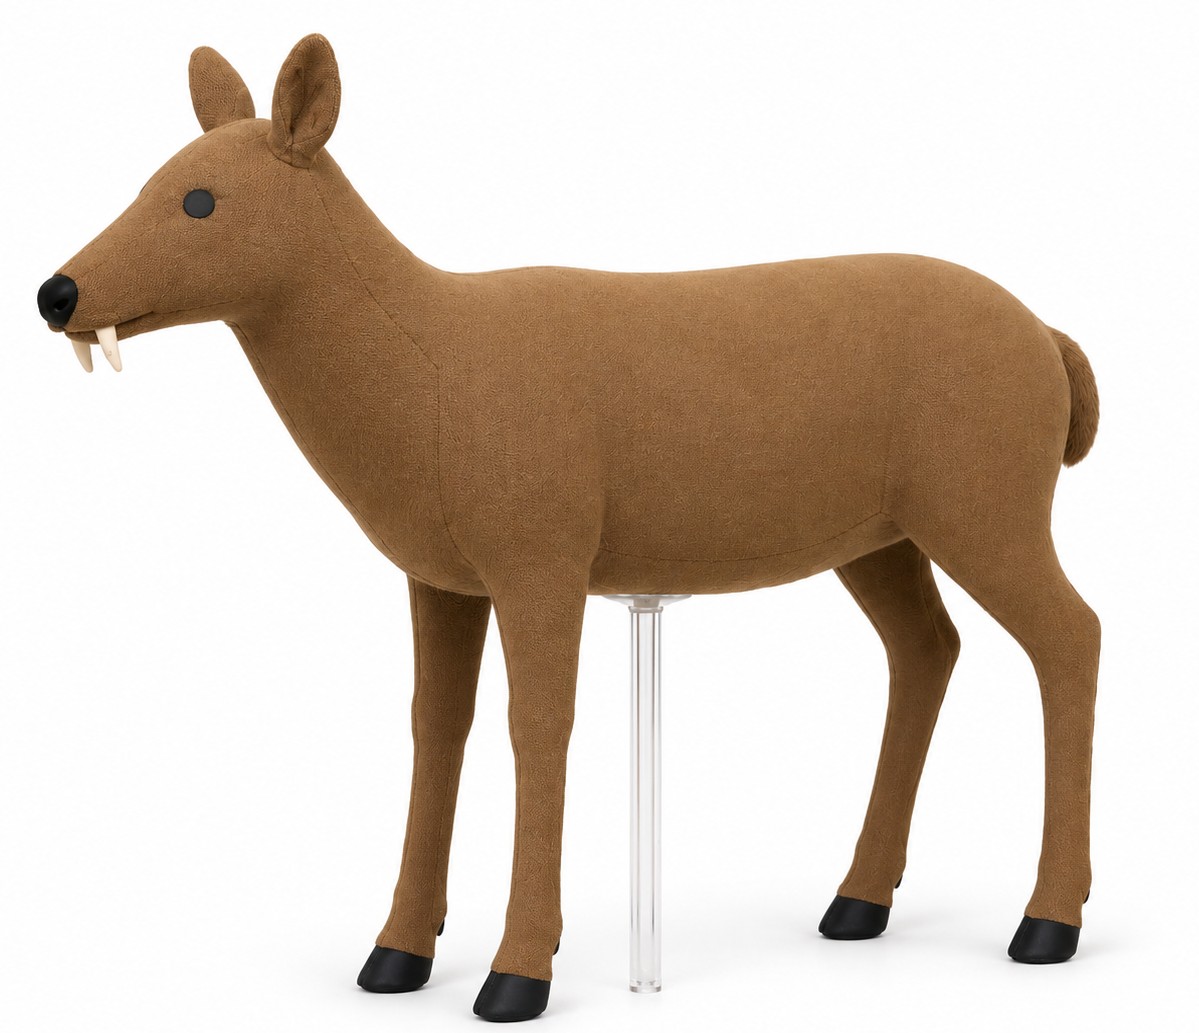
该水鹿目标用于ADAS、智能驾驶和自动紧急制动(AEB)测试。它模拟了在乡村、郊区或野生动物活跃环境中可能出现、保持静止或横穿车辆行驶路径的代表性水鹿。
该目标为以下测试提供了标准化、可重复且可碰撞兼容的测试对象:环境感知、动物检测与分类、碰撞风险评估、轨迹预测和主动制动评估。
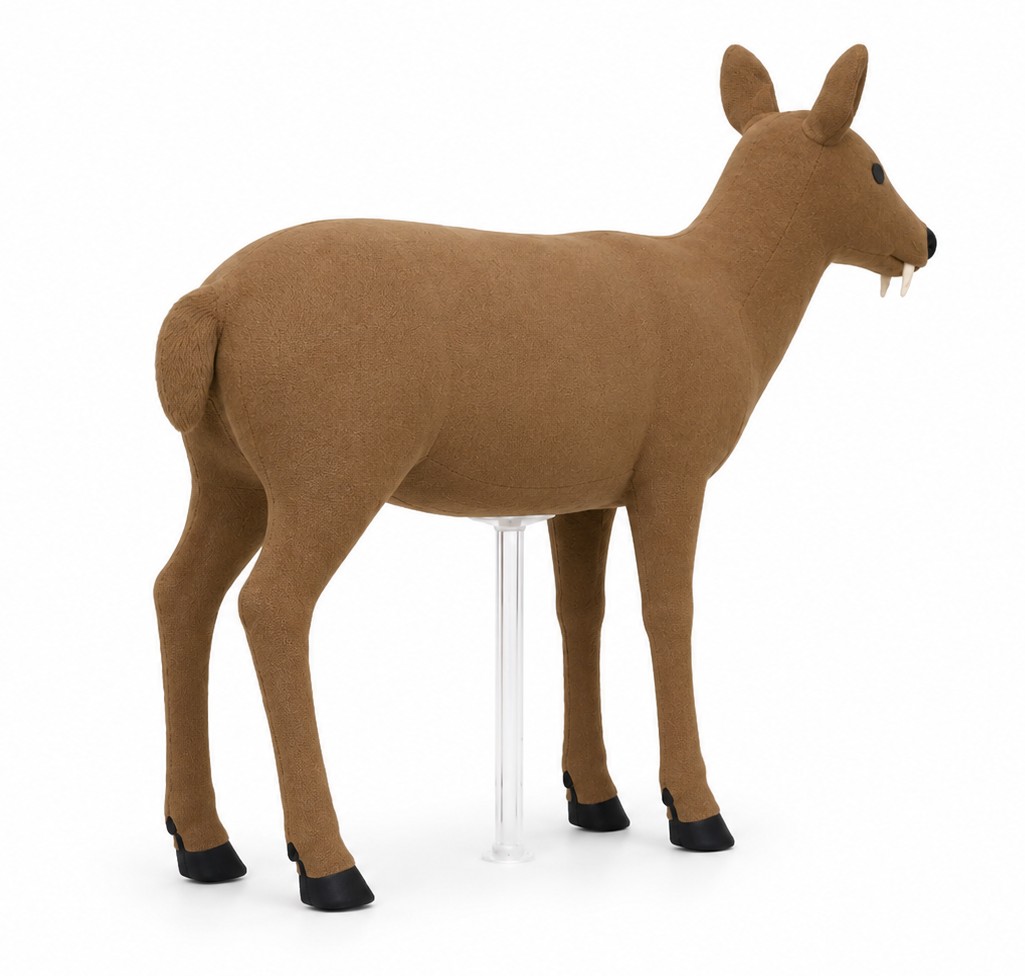
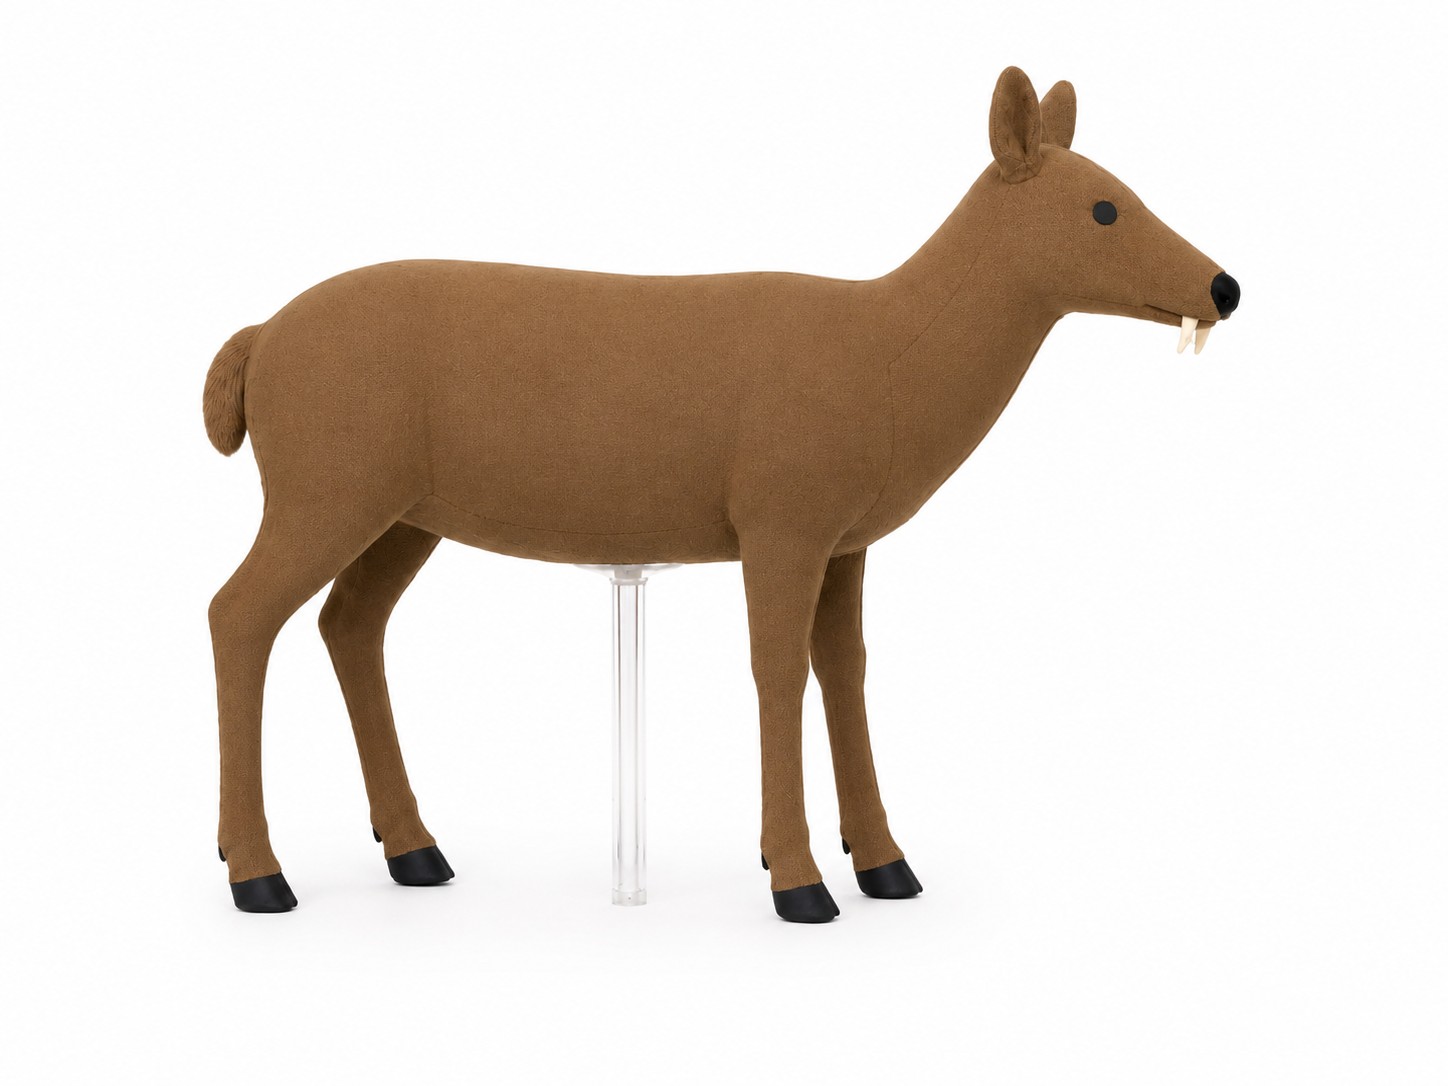
设计约1:1比例,该目标物再现了真实水鹿的代表性几何形状和外观,包括头部、颈部、躯干、四条腿、耳朵和尾巴。与传统展示模型不同,水鹿目标物专为汽车感知测试而设计,并可纳入适用于摄像头、76–81 GHz毫米波雷达和激光雷达系统。
轻质、柔软且模块化的碰撞兼容结构,使目标在碰撞过程中能够倒下、变形或部分分离,从而降低对被测车辆、车载传感器及测试设备造成损坏的风险。主要车身部件可快速修复或更换,支持重复性的开发与评估测试。
水鹿目标可用作固定动物目标,或与低剖面机器人载体、目标推进平台或牵引系统集成,以再现具有代表性的动物场景,如横向穿越、路边进入、突然闯入道路、遮挡出现和变速移动。
技术规格
| 项目 | 规格 |
|---|---|
| 产品名称 | 水鹿靶标 |
| 目标类别 | 软体动物目标 |
| 动物类型 | 水鹿 |
| 比例 | 约1:1 |
| 目标姿态 | 代表性自然站立姿态 |
| 车身结构 | 头部、颈部、躯干、四条腿、耳朵及尾巴 |
| 视觉特征 | 代表性的身体轮廓、比例、颜色和局部特征 |
| 摄像头兼容性 | 适用于汽车视觉检测和分类测试 |
| 雷达兼容性 | 适用于76–81 GHz车载雷达测试 |
| 激光雷达兼容性 | 适用于3D几何和点云检测 |
| 结构 | 轻量、柔软且模块化 |
| 碰撞行为 | 设计用于在碰撞时倒下、变形或部分分离 |
| 可恢复性 | 可快速回收和重复使用 |
| 可更换部件 | 头部、腿部及外部车身模块 |
| 静态测试 | 支持 |
| 动态测试 | 支持 |
| 运动接口 | 兼容机器人靶标载具和牵引系统 |
| 传感器兼容性 | 摄像头 / 雷达 / 激光雷达 |
| 典型功能 | AEB、目标检测、分类、轨迹预测和碰撞风险评估 |
| 典型应用 | ADAS开发、智能驾驶测试、动物AEB测试和传感器验证 |
主要特点
1:1 代表性水鹿几何外形
该目标物再现了真实水鹿的特征性身体比例和几何形状,特别关注对汽车感知系统重要的头部、躯干、腿部和耳朵。
多传感器可探测性
专为车载摄像头、76–81 GHz毫米波雷达和激光雷达系统设计,支持单传感器验证及多传感器融合开发。
软碰撞兼容结构
轻量化且灵活的结构可降低AEB碰撞场景中对被测车辆造成损坏的风险。
模块化和可恢复设计
主要部件在碰撞后可快速恢复或更换,支持高效重复测试。
静态和动态动物场景
该目标物可用于静止道路障碍场景,或与运动平台集成以再现动物横穿、路边进入、突然闯入和遮挡出现等场景。
典型应用
动物AEB测试
智能驾驶动物检测
水鹿穿越场景
动物突然闯入场景
车载摄像头检测与分类
76–81 GHz雷达探测
激光雷达点云识别
多传感器融合开发
碰撞风险预测与轨迹评估
车辆主动安全和智能驾驶验证