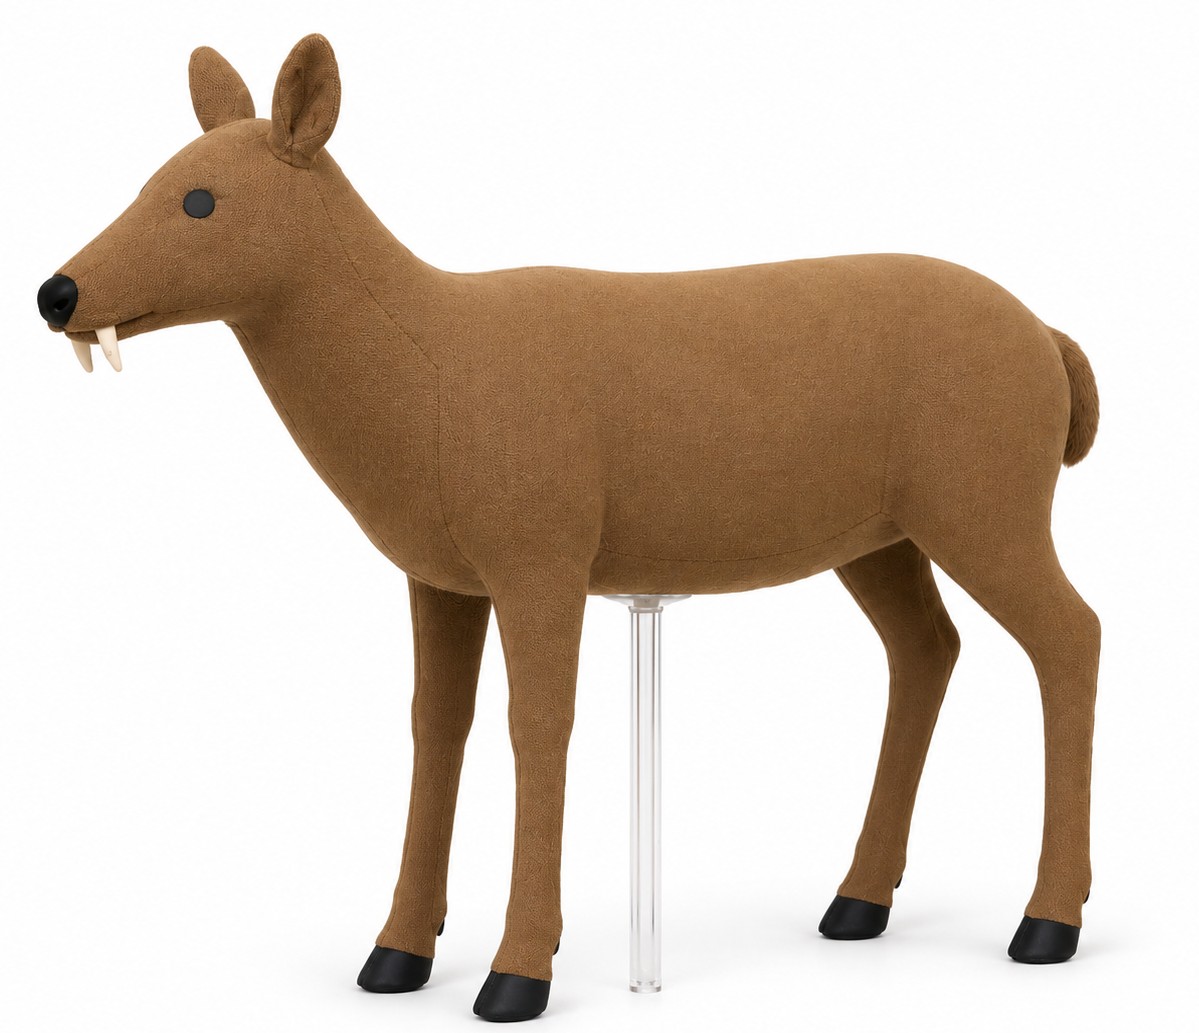
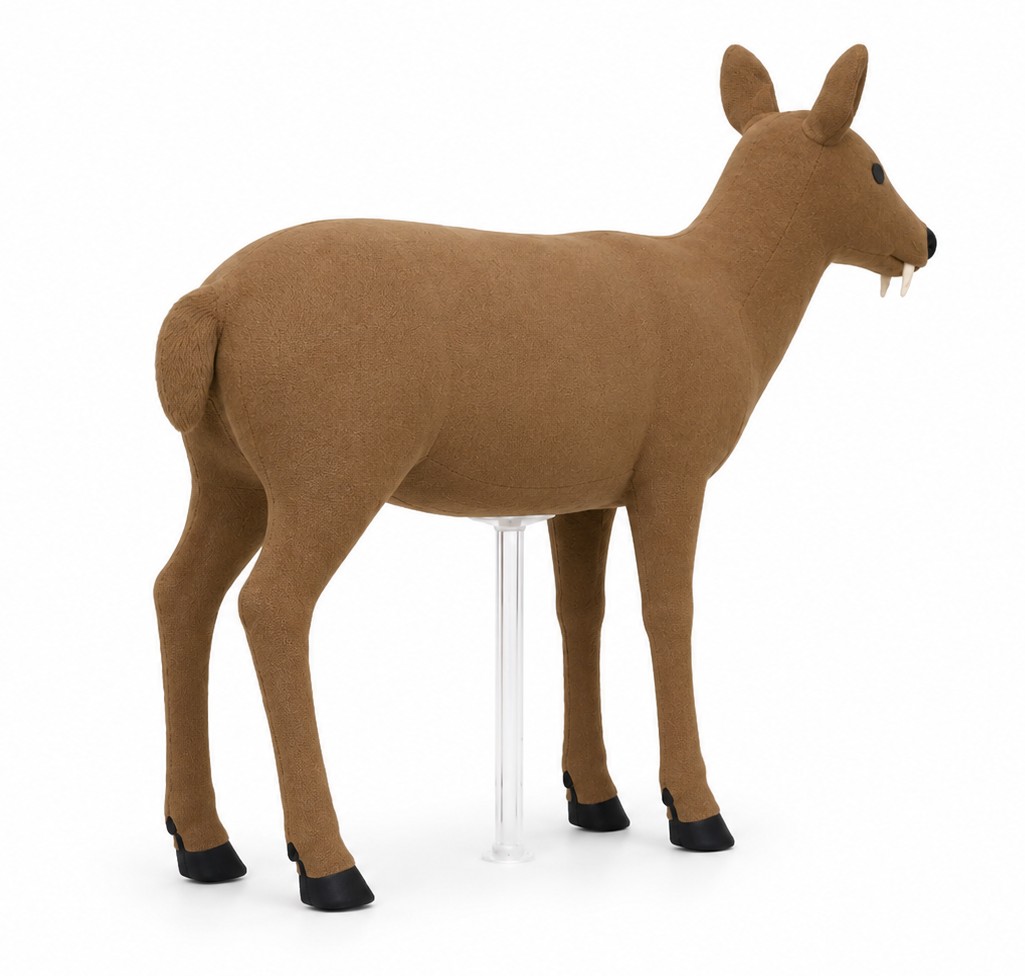
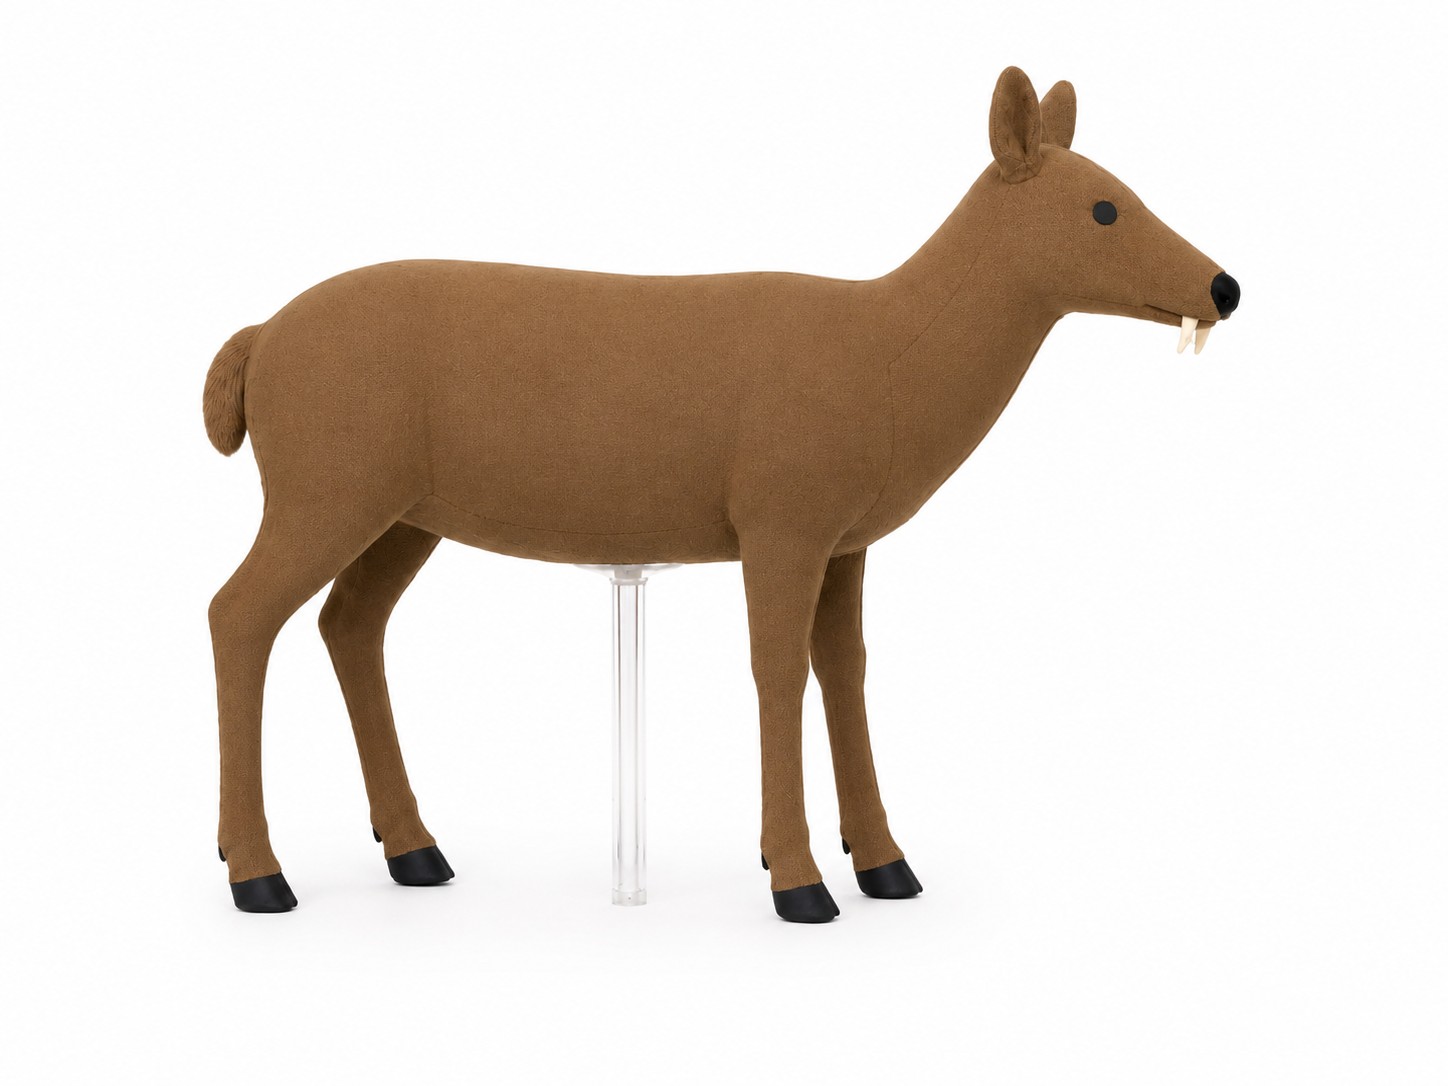

Мишень «Косуля»разработана для тестирования ADAS, интеллектуального вождения и автоматического экстренного торможения (AEB). Она воспроизводит репрезентативную косулю, которая может появляться, оставаться неподвижной или пересекать траекторию движения транспортного средства в сельской, пригородной среде или в местах обитания диких животных.
Мишень обеспечивает стандартизированный, воспроизводимый и совместимый с краш-тестами объект для восприятие окружающей среды, обнаружение и классификация животных, оценка риска столкновения, прогнозирование траектории и оценка активного торможения.
Разработано на приблизительно Масштаб 1:1, цель воспроизводит репрезентативную геометрию и внешний вид настоящего водяного оленя, включая голову, шею, туловище, четыре ноги, уши и хвост. В отличие от обычных демонстрационных моделей, мишень «Водяной олень» специально разработана для тестирования автомобильного восприятия и может включать характеристики, подходящие для камера, миллиметровый радар 76–81 ГГц и системы LiDAR.
Легкая, мягкая и модульная конструкция, совместимая с ударом, позволяет цели падать, деформироваться или частично разделяться при ударе, снижая риск повреждения испытуемого автомобиля, бортовых датчиков и испытательного оборудования. Основные компоненты кузова могут быть быстро восстановлены или заменены, что обеспечивает повторяющиеся разработки и оценочные испытания.
Цель «Водяной олень» может использоваться как стационарная цель для животных или интегрироваться с низкопрофильным роботизированным носителем, платформой для перемещения цели или буксировочной системой для воспроизведения реалистичных сценариев с животными, таких как боковое пересечение, выход на обочину, внезапное появление на дороге, появление из-за препятствий и движение с переменной скоростью.
Технические характеристики
| Параметр | Спецификация |
|---|---|
| Название продукта | Мишень «Водяной олень» |
| Категория мишени | Мягкая цель-животное |
| Тип животного | Водяной олень |
| Масштаб | Примерно 1:1 |
| Поза мишени | Репрезентативная естественная поза стоя |
| Структура корпуса | Голова, шея, туловище, четыре ноги, уши и хвост |
| Визуальные характеристики | Репрезентативный профиль тела, пропорции, окраска и локальные особенности |
| Совместимость с камерами | Подходит для тестирования обнаружения и классификации автомобильным зрением |
| Совместимость с радаром | Подходит для испытаний автомобильных радаров 76–81 ГГц |
| Совместимость с лидаром | Подходит для 3D-геометрии и обнаружения облаков точек |
| Конструкция | Лёгкий, мягкий и модульный |
| Поведение при ударе | Спроектирована для падения, деформации или частичного разделения при ударе |
| Восстанавливаемость | Быстро восстанавливаемая и многоразовая |
| Сменные компоненты | Модули головы, ног и внешнего корпуса |
| Статические испытания | Поддерживается |
| Динамические испытания | Поддерживается |
| Интерфейс движения | Совместимость с роботизированными носителями мишеней и буксировочными системами |
| Совместимость с датчиками | Камера / Радар / Лидар |
| Типичные функции | AEB, обнаружение объектов, классификация, прогнозирование траектории и оценка риска столкновения |
| Типичные применения | Разработка ADAS, тестирование интеллектуального вождения, тестирование AEB с животными и валидация датчиков |
Ключевые особенности
Геометрия водяного оленя в масштабе 1:1
Макет воспроизводит характерные пропорции тела и геометрию настоящего водяного оленя, с особым вниманием к голове, туловищу, ногам и ушам, которые важны для автомобильных систем восприятия.
Обнаруживаемость несколькими датчиками
Разработано для автомобильных камер, миллиметровых радаров 76–81 ГГц и лидарных систем, поддерживает как проверку отдельных датчиков, так и разработку мультисенсорного слияния.
Конструкция, совместимая с мягким краш-тестом
Легкая и гибкая конструкция снижает потенциальный ущерб тестируемому автомобилю при сценариях столкновения AEB.
Модульная и восстанавливаемая конструкция
Основные компоненты могут быть быстро восстановлены или заменены после удара, что обеспечивает эффективное повторное тестирование.
Статические и динамические сценарии с животными
Макет может использоваться для сценариев стационарного препятствия на дороге или интегрироваться с подвижной платформой для воспроизведения сценариев перехода животного через дорогу, выхода на обочину, внезапного появления и частичной видимости.
Типичные применения
Тестирование AEB для животных
Обнаружение животных для интеллектуального вождения
Сценарии пересечения дороги водяным оленем
Сценарии внезапного появления животных
Обнаружение и классификация автомобильными камерами
Обнаружение радаром 76–81 ГГц
Распознавание облака точек LiDAR
Разработка мультисенсорной интеграции
Прогнозирование риска столкновения и оценка траектории
Валидация активной безопасности и интеллектуального вождения транспортных средств