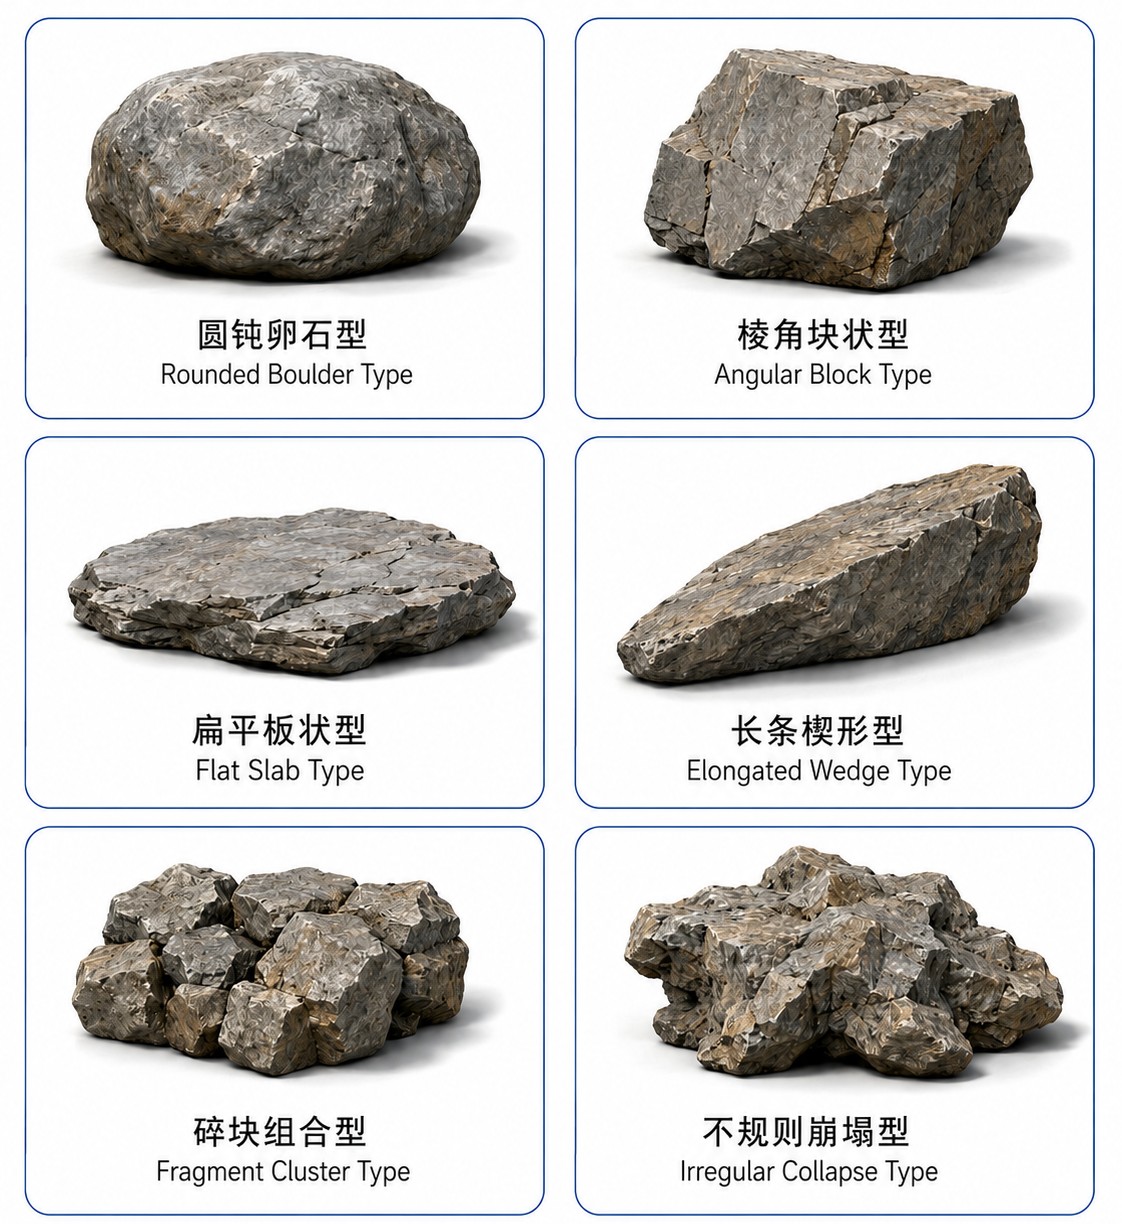

Имитатор упавших камней на автомагистрали разработан для ADAS, интеллектуального вождения и испытаний систем активной безопасности транспортных средств. Он имитирует камни, валуны и обломки, которые могут внезапно появляться или оставаться на пути движения на автомагистралях, горных дорогах, у входов и выходов из туннелей, на придорожных склонах и в других зонах, подверженных камнепадам.
Цель обеспечивает стандартизированный, повторяемый и совместимый с столкновениями объект для тестирования восприятие окружающей среды, обнаружение препятствий, оценка риска столкновения, автоматическое экстренное торможение (AEB), оценка объезда препятствий и планирования маршрута.
Реальные упавшие камни демонстрируют значительные различия в размер, геометрия, ориентация и пространственное распределение. Одиночное регулярное препятствие не может адекватно представлять широкий спектр опасностей камнепада, встречающихся на реальных дорогах. По этой причине семейство продуктов включает шесть репрезентативных геометрических конфигураций, от отдельных крупных валунов до разбросанных скоплений камней и сложных форм обрушения.
Мишени имеют лёгкую, мягкую и ударопрочную конструкцию. Воспроизводя характерную геометрию камней, внешний вид поверхности и трёхмерные профили, они значительно снижают риск повреждения испытуемого автомобиля по сравнению с реальными камнями. В зависимости от применения могут быть настроены обнаруживаемые характеристики для автомобильных камеры, радары миллиметрового диапазона 76–81 ГГц и лидарные системы.
Шесть репрезентативных конфигураций
Округлый валунный тип
Представляет собой крупный округлый валун, сформированный выветриванием или перемещением. Подходит для сценариев одиночного камнепада и испытаний по обнаружению крупных препятствий.
Угловатый блочный тип
Отличается выраженными гранями и неровными угловатыми поверхностями, представляя собой фрагменты горных пород, образовавшиеся в результате обрушения склона или откоса. Обеспечивает сложную визуальную и LiDAR-геометрию для систем восприятия.
Плоский плитный тип
Низкопрофильное препятствие с относительно большими горизонтальными размерами. Эта конфигурация особенно полезна для оценки обнаружения объектов вблизи земли с помощью камер, радаров и лидаров.
Вытянутый клиновидный тип
Представляет собой вытянутый или клиновидный камень с ярко выраженным направленным профилем и подходит для оценки обнаружения и объезда нерегулярных продолговатых препятствий.
Тип кластера фрагментов
Состоит из множества отдельных фрагментов камней и воспроизводит дорожное покрытие, усыпанное несколькими разбросанными камнями после камнепада. Может использоваться для оценки обнаружения множества объектов, сегментации, кластеризации и оценки свободного пространства.
Нерегулярный тип обрушения
Объединяет несколько камней разных размеров и ориентаций для воспроизведения сложных сценариев частичного обрушения склона или концентрированного камнепада. Обеспечивает высокосложную среду для восприятия, оценки рисков и принятия решений по объезду препятствий.
Технические характеристики
| Позиция | Спецификация |
|---|---|
| Название продукта | Имитатор придорожных камней на шоссе |
| Целевая категория | Мягкая цель — неровное дорожное препятствие |
| Репрезентативные конфигурации | 6 |
| Типы целей | Округлый валун / Угловатый блок / Плоская плита / Вытянутый клин / Скопление обломков / Нерегулярное обрушение |
| Размеры | Настраивается в соответствии с репрезентативным размером камня и сценарием испытаний |
| Геометрия | Характерные профили горных пород, кромки, пропорции и внешний вид поверхности |
| Ориентация | Поддерживает различные положения на дороге и ориентации при приземлении |
| Совместимость с камерами | Подходит для тестирования автомобильных систем технического зрения |
| Совместимость с радаром | Настраивается для тестирования автомобильных радаров 76–81 ГГц |
| Совместимость с лидаром | Подходит для обнаружения 3D-геометрии и облаков точек |
| Конструкция | Легкий, мягкий и совместимый с ударными нагрузками |
| Безопасность при ударе | Разработан для минимизации потенциального ущерба испытуемому транспортному средству |
| Модульная конфигурация | Для типов «скопление» и «обрушение» можно использовать независимо настраиваемые модули камней |
| Статические испытания | Поддерживается |
| Динамические сценарии | Может поддерживать сценарии имитации попадания камня или вторжения на дорогу после падения |
| Совместимость с датчиками | Камера / Радар / Лидар |
| Типовые функции | AEB, обнаружение препятствий, оценка свободного пространства, объезд препятствий и планирование маршрута |
Ключевые особенности
Шесть репрезентативных геометрий камнепада
Охватывает округлые, угловатые, низкопрофильные, вытянутые, фрагментированные и сложные дорожные препятствия обвального типа.
Оценка низкопрофильных и нерегулярных объектов
Конфигурации «плоская плита» и «удлиненный клин» представляют собой особенно сложные цели для обнаружения объектов вблизи земли и объектов неправильной формы.
Сложные сценарии с несколькими объектами
Конфигурации «Скопление обломков» и «Нерегулярное обрушение» воспроизводят условия рассеянного щебня и частичного обрушения склона.
Совместимость с несколькими сенсорами
Подходит для тестирования камер, радаров 76–81 ГГц и лидаров, включая обнаружение объектов, классификацию, сегментацию и проверку слияния данных сенсоров.
Конструкция, совместимая с мягкими столкновениями
Обеспечивает гораздо более безопасную альтернативу настоящим камням для повторяющихся испытаний AEB, объезда препятствий и разработки систем интеллектуального вождения.
Типовые применения
Обнаружение камней на шоссе
Сценарии камнепада на горных дорогах
Тестирование обрушения склона на обочине дороги
Тестирование препятствий на входе и выходе из туннеля
Оценка нерегулярных препятствий AEB
Распознавание препятствий автомобильной камерой
Радиолокационное обнаружение 76–81 ГГц
Обнаружение и сегментация облака точек лидара
Обнаружение нескольких объектов и кластеризация
Оценка свободного пространства
Автоматическое предотвращение препятствий
Проверка планирования маршрута
Разработка ADAS и интеллектуального вождения