
Il Bersaglio surrogato per caduta massi in autostrada è sviluppato per test ADAS, guida intelligente e sicurezza attiva dei veicoli. Simula rocce, massi e ostacoli di frana che possono apparire improvvisamente o rimanere sul percorso di guida di autostrade, strade di montagna, ingressi e uscite di gallerie, pendii laterali e altre aree soggette a caduta massi.
Il target fornisce un oggetto di test standardizzato, ripetibile e compatibile con impatti per percezione dell'ambiente, rilevamento degli ostacoli, valutazione del rischio di collisione, frenata autonoma di emergenza (AEB), valutazione dell'evitamento degli ostacoli e della pianificazione del percorso.
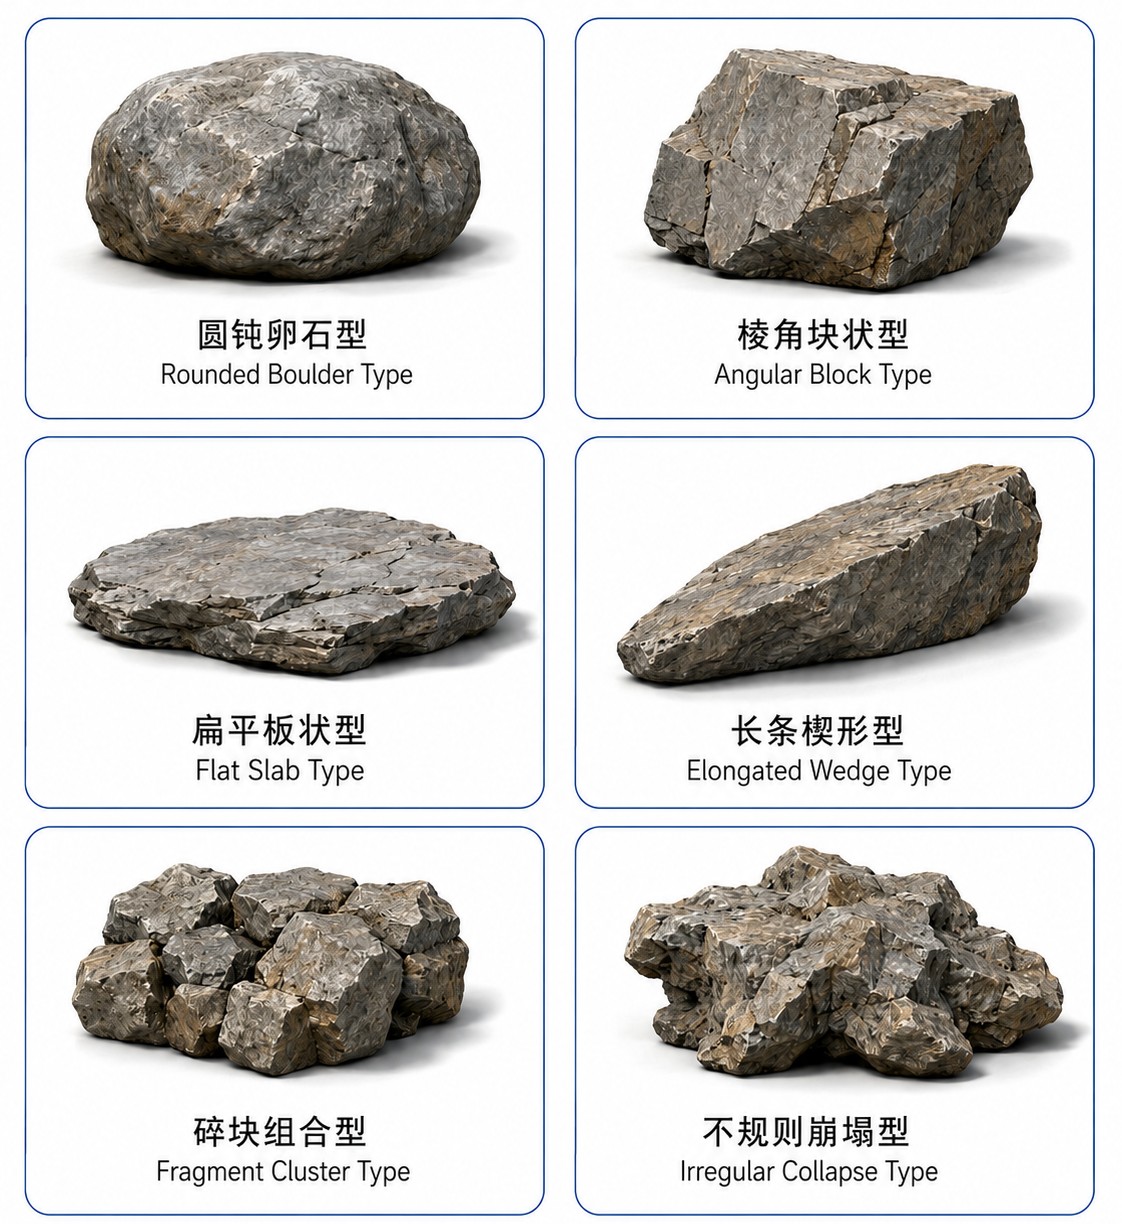
I massi caduti nel mondo reale presentano variazioni significative in dimensioni, geometria, orientamento e distribuzione spaziale. Un singolo ostacolo regolare non può rappresentare adeguatamente l'ampia gamma di pericoli di caduta massi incontrati sulle strade reali. Per questo motivo, la famiglia di prodotti include sei configurazioni geometriche rappresentative che vanno da singoli massi di grandi dimensioni a gruppi di massi sparsi e formazioni di collasso complesse.
I bersagli utilizzano una costruzione leggera, morbida e compatibile con gli impatti. Pur riproducendo la geometria rocciosa rappresentativa, l'aspetto superficiale e i profili tridimensionali, riducono significativamente il rischio di danni al veicolo in prova rispetto alle rocce reali. A seconda dell'applicazione, è possibile configurare caratteristiche rilevabili per automotive telecamera, radar a onde millimetriche 76–81 GHz e sistemi LiDAR.
Sei configurazioni rappresentative
Tipo masso arrotondato
Rappresenta un grande masso arrotondato modellato dagli agenti atmosferici o dal rotolamento. È adatto per scenari di caduta massi a oggetto singolo e test di rilevamento di grandi ostacoli.
Tipo a blocco angolare
Presenta bordi pronunciati e superfici angolari irregolari, che rappresentano blocchi di roccia fratturati creati dal cedimento di un pendio o di una parete rocciosa. Fornisce una geometria impegnativa per la percezione visiva e LiDAR.
Tipo a lastra piatta
Un ostacolo a profilo basso con dimensioni orizzontali relativamente grandi. Questa configurazione è particolarmente utile per valutare il rilevamento di oggetti vicini al suolo da parte di sistemi fotocamera, radar e LiDAR.
Tipo a cuneo allungato
Rappresenta una roccia allungata o a forma di cuneo con un profilo fortemente direzionale ed è adatta per valutare il rilevamento e l'evitamento di ostacoli lunghi e irregolari.
Tipo a grappolo di frammenti
È composto da più frammenti di roccia individuali e riproduce una superficie stradale coperta da diverse rocce sparse a seguito di un evento di caduta massi. Può essere utilizzato per valutare il rilevamento multi-oggetto, la segmentazione, il clustering e la stima dello spazio libero.
Tipo di Collasso Irregolare
Combina più rocce di diverse dimensioni e orientamenti per riprodurre scenari complessi di crollo parziale del pendio o di caduta massi concentrata. Fornisce un ambiente altamente impegnativo per la percezione, la valutazione del rischio e le decisioni di evitamento degli ostacoli.
Specifiche tecniche
| Articolo | Specifica |
|---|---|
| Nome del prodotto | Bersaglio surrogato per caduta massi in autostrada |
| Categoria del Target | Bersaglio stradale morbido e irregolare |
| Configurazioni Rappresentative | 6 |
| Tipi di bersaglio | Massi arrotondati / Blocchi angolari / Lastre piatte / Cunei allungati / Ammassi di frammenti / Crolli irregolari |
| Dimensioni | Personalizzabile in base alla dimensione rappresentativa del masso e allo scenario di test |
| Geometria | Profili rocciosi rappresentativi, bordi, proporzioni e aspetto superficiale |
| Orientamento | Supporta diverse posizioni stradali e orientamenti di atterraggio |
| Compatibilità Fotocamera | Adatto per test di sistemi di visione automobilistici |
| Compatibilità Radar | Configurabile per test radar automobilistici a 76–81 GHz |
| Compatibilità LiDAR | Adatto per il rilevamento di geometrie 3D e nuvole di punti |
| Costruzione | Leggero, morbido e compatibile con gli urti |
| Sicurezza all'Impatto | Progettato per ridurre al minimo i potenziali danni al veicolo in prova |
| Configurazione Modulare | Le tipologie a grappolo e a crollo possono utilizzare moduli rocciosi configurabili in modo indipendente |
| Test statico | Supportato |
| Scenari Dinamici | Può supportare scenari simulati di ingresso di rocce o di intrusione stradale post-caduta |
| Compatibilità dei Sensori | Telecamera / Radar / LiDAR |
| Funzioni tipiche | AEB, rilevamento ostacoli, stima dello spazio libero, evitamento ostacoli e pianificazione del percorso |
Caratteristiche principali
Sei geometrie rappresentative di caduta massi
Copre ostacoli stradali da crollo di tipo arrotondato, spigoloso, a profilo basso, allungato, frammentato e complesso.
Valutazione di Oggetti Bassi e Irregolari
Le configurazioni a lastra piana e a cuneo allungato rappresentano bersagli particolarmente impegnativi per il rilevamento di oggetti vicini al suolo e irregolari.
Scenari Complessi con Multipli Oggetti
Le configurazioni di ammasso di frammenti e crollo irregolare riproducono condizioni di detriti rocciosi sparsi e crolli parziali del pendio.
Compatibilità multi-sensore
Adatto per test con telecamera, radar a 76–81 GHz e LiDAR, inclusi rilevamento di oggetti, classificazione, segmentazione e validazione della fusione sensoriale.
Costruzione Compatibile con Impatti Anomali
Fornisce un'alternativa molto più sicura alle rocce reali per test ripetuti di AEB, evitamento ostacoli e sviluppo di guida intelligente.
Applicazioni tipiche
Rilevamento di caduta massi in autostrada
Scenari di caduta massi su strade di montagna
Test di cedimento del pendio stradale
Test degli ostacoli all'ingresso e all'uscita del tunnel
Valutazione degli ostacoli irregolari AEB
Riconoscimento degli ostacoli tramite telecamera automobilistica
Rilevamento radar 76–81 GHz
Rilevamento e segmentazione della nuvola di punti LiDAR
Rilevamento multi-oggetto e clustering
Stima dello spazio libero
Evitamento automatico degli ostacoli
Validazione della pianificazione del percorso
Sviluppo ADAS e guida intelligente