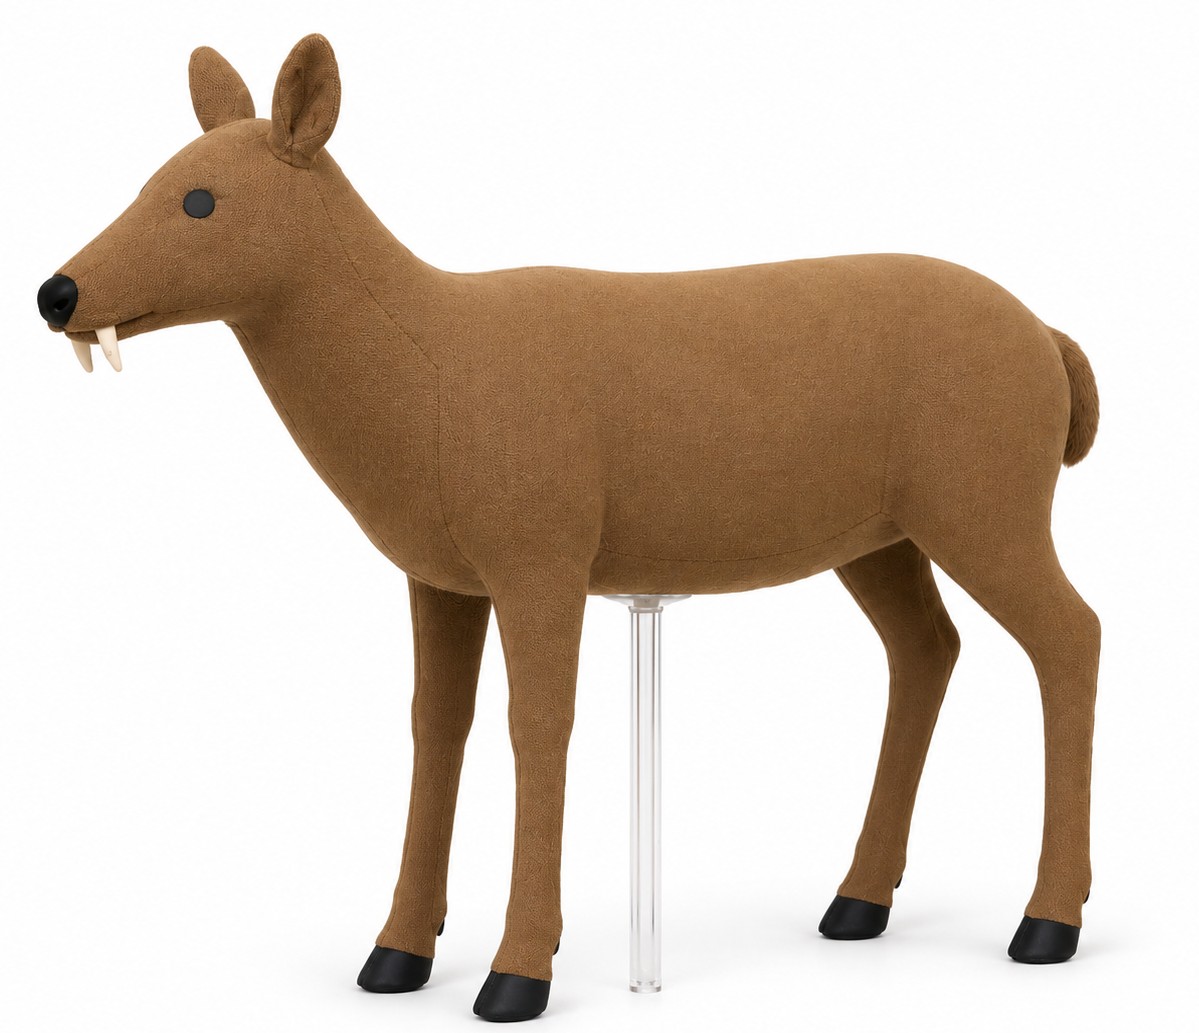
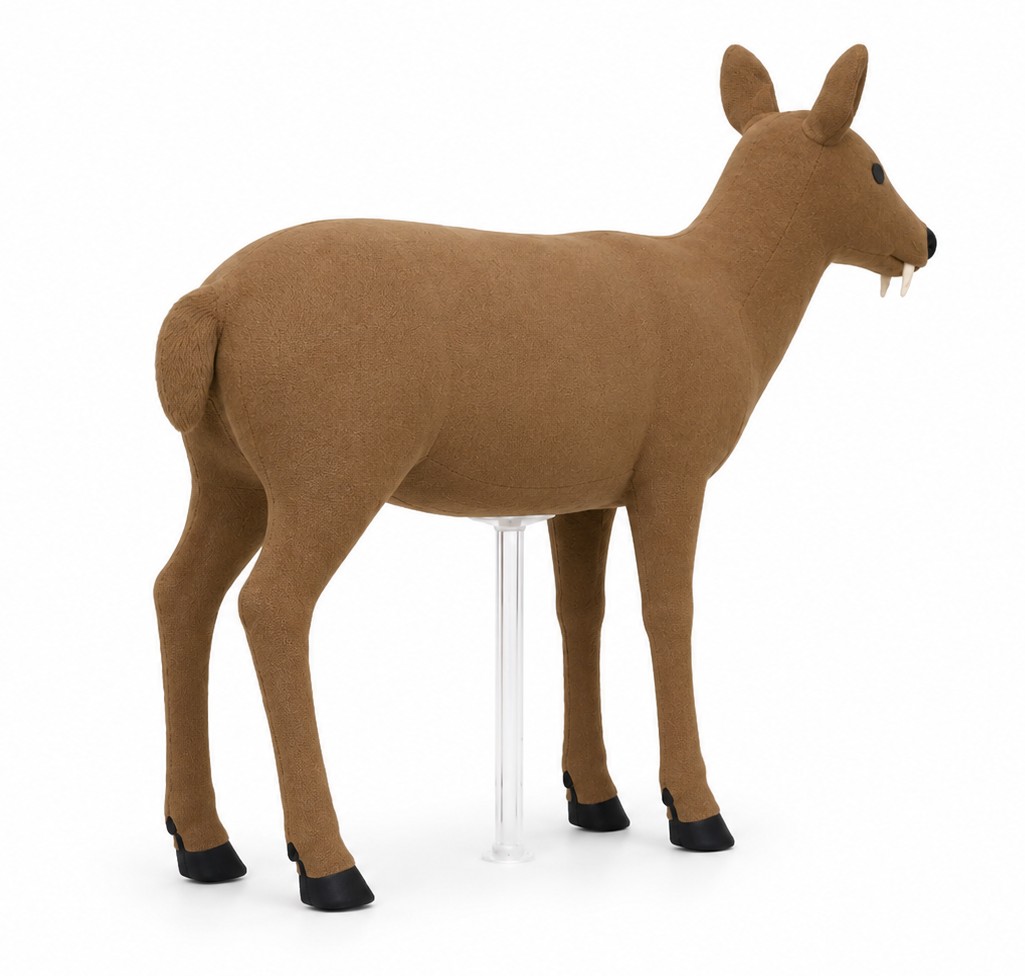
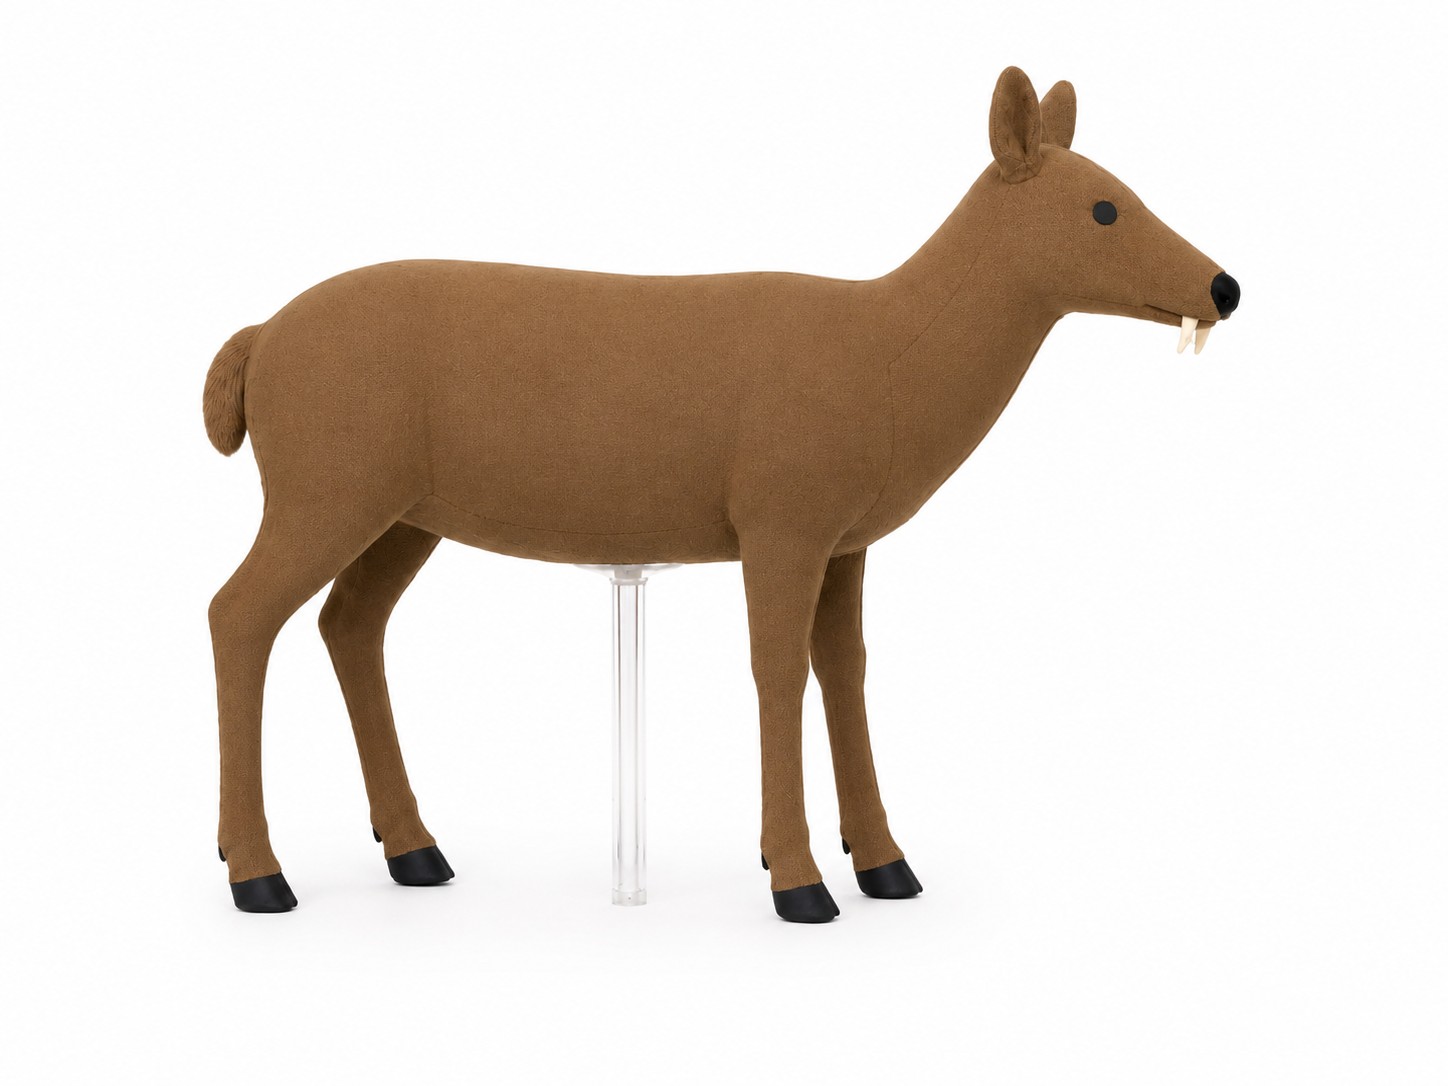

El Objetivo de corzo acuático está desarrollado para pruebas de ADAS, conducción inteligente y frenado autónomo de emergencia (AEB). Reproduce un corzo acuático representativo que puede aparecer, permanecer estacionario o cruzar la trayectoria de un vehículo en entornos rurales, suburbanos o con actividad de vida silvestre.
El objetivo proporciona un objeto de prueba estandarizado, repetible y compatible con impactos para percepción del entorno, detección y clasificación de animales, evaluación de riesgo de colisión, predicción de trayectoria y evaluación de frenado activo.
Diseñado a aproximadamente Escala 1:1, el objetivo reproduce la geometría y apariencia representativas de un ciervo de agua real, incluyendo la cabeza, el cuello, el torso, las cuatro patas, las orejas y la cola. A diferencia de los modelos de exhibición convencionales, el Objetivo de Ciervo de Agua está específicamente diseñado para pruebas de percepción automotriz y puede incorporar características adecuadas para cámara, sistemas de radar de ondas milimétricas de 76–81 GHz y LiDAR.
Una construcción ligera, suave y modular compatible con impactos permite que el objetivo caiga, se deforme o se separe parcialmente durante el impacto, reduciendo el riesgo de daño al vehículo bajo prueba, los sensores a bordo y el equipo de prueba. Los componentes principales del cuerpo pueden restaurarse o reemplazarse rápidamente, lo que respalda pruebas repetitivas de desarrollo y evaluación.
El objetivo de ciervo de agua puede utilizarse como objetivo animal estacionario o integrarse con un transportador robótico de perfil bajo, una plataforma de propulsión de objetivos o un sistema de remolque para reproducir escenarios animales representativos como cruce lateral, entrada al borde de la carretera, intrusión repentina en la vía, aparición oculta y movimiento a velocidad variable.
Especificaciones Técnicas
| Elemento | Especificación |
|---|---|
| Nombre del Producto | Objetivo de Ciervo de Agua |
| Categoría del objetivo | Objetivo de animal blando |
| Tipo de animal | Ciervo de agua |
| Escala | Aproximadamente 1:1 |
| Postura del Objetivo | Postura natural representativa de pie |
| Estructura del cuerpo | Cabeza, cuello, torso, cuatro patas, orejas y cola |
| Características visuales | Perfil corporal representativo, proporciones, coloración y características locales |
| Compatibilidad con cámaras | Adecuado para pruebas de detección y clasificación de visión automotriz |
| Compatibilidad con Radar | Adecuado para pruebas de radar automotriz de 76–81 GHz |
| Compatibilidad con LiDAR | Adecuado para detección de geometría 3D y nubes de puntos |
| Construcción | Ligero, suave y modular |
| Comportamiento de impacto | Diseñado para caer, deformarse o separarse parcialmente durante el impacto |
| Capacidad de Recuperación | Recuperable y reutilizable rápidamente |
| Componentes Reemplazables | Módulos de cabeza, patas y cuerpo externo |
| Pruebas estáticas | Compatible |
| Pruebas dinámicas | Compatible |
| Interfaz de Movimiento | Compatible con portadores de objetivos robóticos y sistemas de remolque |
| Compatibilidad de sensores | Cámara / Radar / LiDAR |
| Funciones típicas | AEB, detección de objetos, clasificación, predicción de trayectoria y evaluación de riesgo de colisión |
| Aplicaciones típicas | Desarrollo de ADAS, pruebas de conducción inteligente, pruebas de AEB con animales y validación de sensores |
Características clave
Geometría representativa de ciervo de agua a escala 1:1
El objetivo reproduce las proporciones corporales y la geometría características de un ciervo de agua real, con especial atención a la cabeza, el torso, las patas y las orejas, que son importantes para los sistemas de percepción automotriz.
Detectabilidad Multi-Sensor
Diseñado para cámaras automotrices, radar de ondas milimétricas de 76–81 GHz y sistemas LiDAR, compatible tanto con la validación de sensores individuales como con el desarrollo de fusión multi-sensor.
Construcción de compatibilidad con impactos suaves
La construcción ligera y flexible reduce el potencial de daños al vehículo bajo prueba durante escenarios de impacto AEB.
Diseño modular y recuperable
Los componentes principales pueden restaurarse o reemplazarse rápidamente tras un impacto, lo que permite realizar pruebas repetitivas de manera eficiente.
Escenarios de animales estáticos y dinámicos
El objetivo puede utilizarse para escenarios de obstrucción estática en carretera o integrarse con una plataforma de movimiento para reproducir escenarios de cruce de animales, entrada desde el arcén, intrusión repentina y aparición ocluida.
Aplicaciones típicas
Pruebas AEB de animales
Detección de animales para conducción inteligente
Escenarios de cruce de ciervos de agua
Escenarios de intrusión repentina de animales
Detección y clasificación de cámaras automotrices
Detección por radar de 76–81 GHz
Reconocimiento de nube de puntos LiDAR
Desarrollo de fusión multisensor
Predicción de riesgo de colisión y evaluación de trayectoria
Validación de seguridad activa y conducción inteligente de vehículos