
El Objetivo sustituto de roca caída en carretera está desarrollado para ADAS, conducción inteligente y pruebas de seguridad activa de vehículos. Simula rocas, piedras y obstáculos de desprendimientos que pueden aparecer repentinamente o permanecer en la trayectoria de conducción en autopistas, carreteras de montaña, entradas y salidas de túneles, pendientes laterales y otras áreas propensas a desprendimientos.
El objetivo proporciona un objeto de prueba estandarizado, repetible y compatible con choques para percepción del entorno, detección de obstáculos, evaluación del riesgo de colisión, frenado autónomo de emergencia (AEB), evaluación de evitación de obstáculos y planificación de trayectorias.
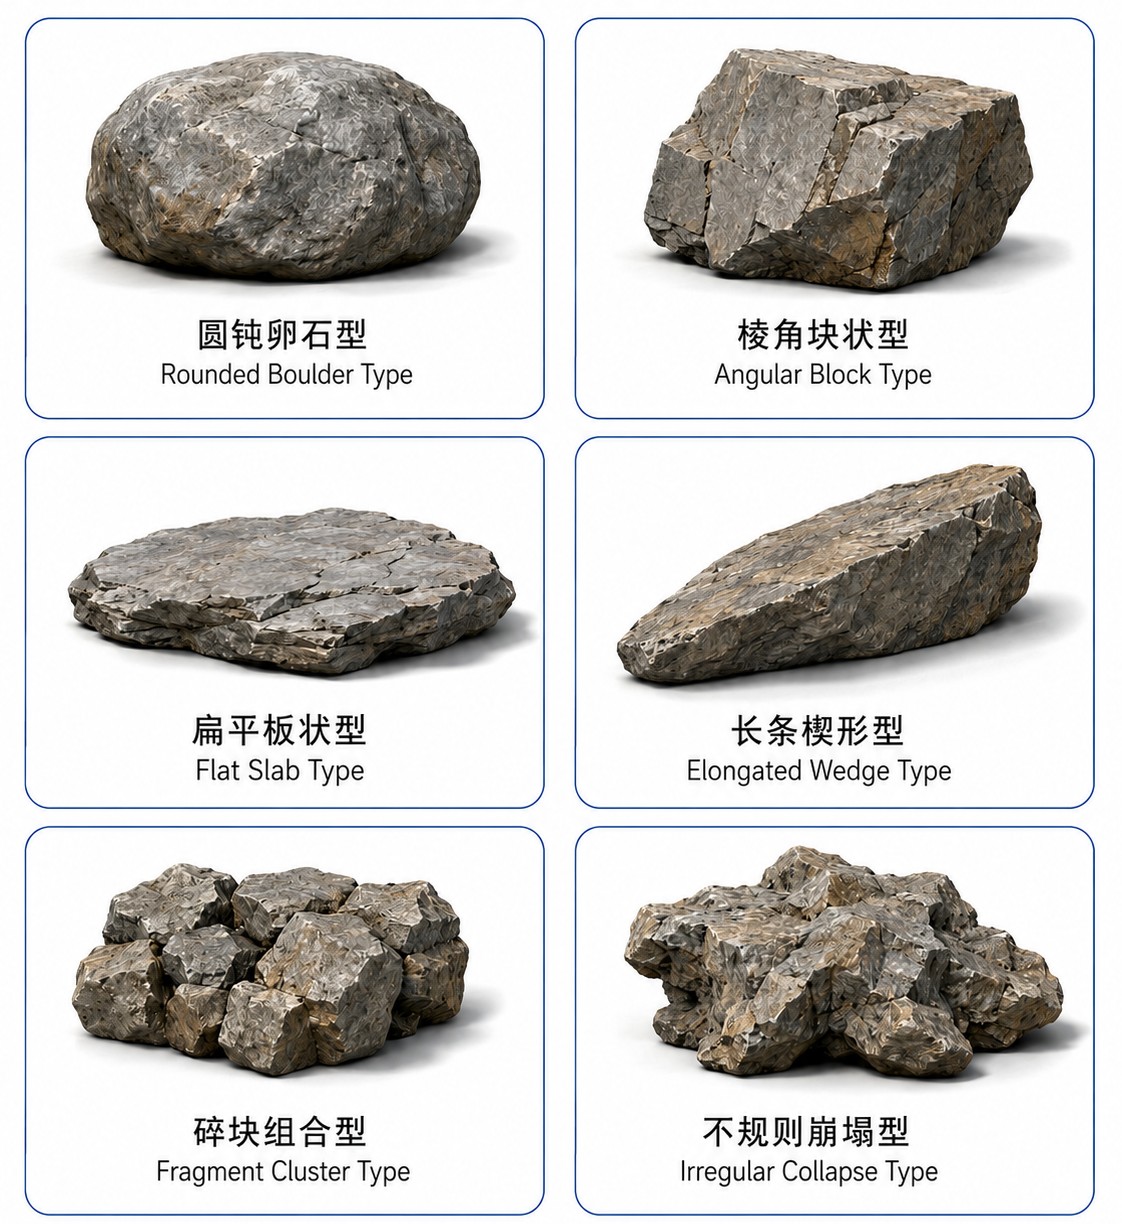
Las rocas caídas del mundo real presentan variaciones significativas en tamaño, geometría, orientación y distribución espacial. Un único obstáculo regular no puede representar adecuadamente la amplia gama de peligros de desprendimiento de rocas que se encuentran en carreteras reales. Por esta razón, la familia de productos incluye seis configuraciones geométricas representativas que van desde grandes rocas individuales hasta grupos de rocas dispersas y formaciones de colapso complejas.
Los objetivos utilizan una construcción ligera, suave y resistente a impactos. Si bien reproducen la geometría de las rocas, la apariencia de la superficie y los perfiles tridimensionales representativos, reducen significativamente el riesgo de daños al vehículo bajo prueba en comparación con las rocas reales. Según la aplicación, se pueden configurar características detectables para automóviles cámara, radar de ondas milimétricas de 76–81 GHz y sistemas LiDAR.
Seis Configuraciones Representativas
Tipo de Roca Redondeada
Representa un gran canto rodado redondeado formado por la meteorización o el rodamiento. Es adecuado para escenarios de caída de rocas de un solo objeto y pruebas de detección de obstáculos grandes.
Tipo de Bloque Angular
Presenta bordes pronunciados y superficies angulares irregulares, que representan bloques de roca fracturados creados por fallas en taludes o superficies rocosas. Proporciona una geometría visual y LiDAR desafiante para los sistemas de percepción.
Tipo de Losa Plana
Un obstáculo de perfil bajo con dimensiones horizontales relativamente grandes. Esta configuración es particularmente útil para evaluar la detección de objetos cercanos al suelo mediante sistemas de cámara, radar y LiDAR.
Tipo de Cuña Alargada
Representa una roca alargada o en forma de cuña con un perfil fuertemente direccional y es adecuada para evaluar la detección y evitación de obstáculos alargados de forma irregular.
Tipo de grupo de fragmentos
Consiste en múltiples fragmentos de roca individuales y reproduce una superficie de carretera cubierta por varias rocas dispersas tras un evento de desprendimiento. Puede utilizarse para evaluar la detección de múltiples objetos, segmentación, agrupamiento y estimación de espacio libre.
Tipo de Colapso Irregular
Combina múltiples rocas de diferentes tamaños y orientaciones para reproducir escenarios complejos de colapso parcial de taludes o caídas de rocas concentradas. Proporciona un entorno altamente desafiante para la percepción, la evaluación de riesgos y la toma de decisiones para evitar obstáculos.
Especificaciones Técnicas
| Elemento | Especificación |
|---|---|
| Nombre del Producto | Objetivo Simulador de Rocas Caídas en Carretera |
| Categoría de Objetivo | Objetivo de obstáculo irregular y blando para carretera |
| Configuraciones Representativas | 6 |
| Tipos de Objetivo | Canto Rodado Redondeado / Bloque Angular / Losa Plana / Cuña Alargada / Grupo de Fragmentos / Colapso Irregular |
| Dimensiones | Personalizable según el tamaño representativo de la roca y el escenario de prueba |
| Geometría | Perfiles de roca representativos, bordes, proporciones y apariencia superficial |
| Orientación | Admite diferentes posiciones en la carretera y orientaciones de aterrizaje |
| Compatibilidad de Cámara | Adecuado para pruebas de sistemas de visión automotriz |
| Compatibilidad de Radar | Configurable para pruebas de radar automotriz de 76–81 GHz |
| Compatibilidad con LiDAR | Adecuado para detección de geometría 3D y nubes de puntos |
| Construcción | Ligero, suave y compatible con impactos |
| Seguridad de Impacto | Diseñado para minimizar posibles daños al vehículo bajo prueba |
| Configuración Modular | Los tipos de agrupación y colapso pueden utilizar módulos de roca configurables de forma independiente |
| Pruebas estáticas | Compatible |
| Escenarios Dinámicos | Puede soportar escenarios simulados de entrada de rocas o intrusión en la carretera después de la caída |
| Compatibilidad de Sensores | Cámara / Radar / LiDAR |
| Funciones típicas | AEB, detección de obstáculos, estimación de espacio libre, evitación de obstáculos y planificación de rutas |
Características Clave
Seis Geometrías Representativas de Caída de Rocas
Cubre obstáculos de carretera redondeados, angulares, de perfil bajo, alargados, fragmentados y de colapso complejo.
Evaluación de Objetos Irregulares y de Perfil Bajo
Las configuraciones de losa plana y cuña alargada proporcionan objetivos particularmente desafiantes para la detección de objetos cercanos al suelo e irregulares.
Escenarios Complejos de Múltiples Objetos
Las configuraciones de Grupo de Fragmentos y Colapso Irregular reproducen condiciones de escombros rocosos dispersos y colapso parcial de taludes.
Compatibilidad Multi-Sensor
Adecuado para pruebas con cámara, radar de 76–81 GHz y LiDAR, incluyendo detección de objetos, clasificación, segmentación y validación de fusión de sensores.
Construcción Compatible con Choques Suaves
Proporciona una alternativa mucho más segura a las rocas reales para pruebas repetidas de AEB, evitación de obstáculos y desarrollo de conducción inteligente.
Aplicaciones típicas
Detección de rocas caídas en carreteras
Escenarios de caída de rocas en carreteras de montaña
Pruebas de colapso de taludes en carreteras
Pruebas de obstáculos en entrada y salida de túneles
Evaluación de obstáculos irregulares para AEB
Reconocimiento de obstáculos con cámaras automotrices
Detección de radar de 76–81 GHz
Detección y segmentación de nubes de puntos LiDAR
Detección y agrupación de múltiples objetos
Estimación de espacio libre
Evitación automática de obstáculos
Validación de planificación de rutas
Desarrollo de ADAS y conducción inteligente